RibAssist 3D: 基于CT投影的双平面肋骨骨折检测、定位与选择性三维定位
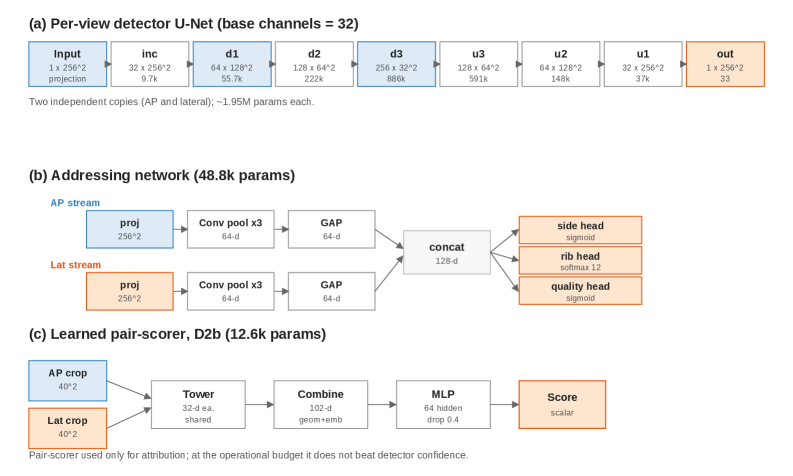
肋骨骨折在CT上常见且定位耗时。本研究探讨:能否将正交CT投影(前后位与侧位)中独立检测的骨折跨视图配对并三角化为可靠的三维点,同时控制错误输出率?我们以分期诊断研究予以回答。 投影几何精确,给定正确对应时定位准确(中位误差4.0 mm,88% 在10 mm内,93.6% 肋骨精确)。在55例密封队列中,大部分骨折原则上可恢复(61.1% 双视图可用,58.4% 在候选图中存在正确配对),但主要限制是置信度受限的跨视图对应。通过检测器×对应因子分析,操作增益来自侧位检测器质量;重训侧位检测器产生首个受控预算重建。 在保守承诺策略下,预设密封测试将601处骨折中的15处提升为正确三维定位,每例假阳性0.436,端到端承诺产出率2.50%,承诺点准确(中位1.49 mm,93% 肋骨精确)。低产出源于置信度门控弃权,而非几何或检测。 研究建立了选择性三维定位的可复现框架,并确定跨视图对应为主要操作瓶颈。
论文精读
TL;DR 论文在 CT 正交投影中独立检测肋骨骨折,经跨视图配对三角化实现选择性 3D 定位;关键发现是几何与检测并非瓶颈,跨视图对应置信度才是,并给出了可控误报的保守框架(0.436 假点/例)。
问题
问题背景
CT 肋骨骨折定位是创伤影像诊断中的高频、耗时任务,漏诊或定位错误会直接影响治疗决策,业界关注 AI 辅助 3D 骨折定位 的临床可用性。
现有方法局限
- 纯人工逐层阅片效率低,且小骨折在横断面易漏。
- 直接 3D 检测(如 3D UNet / 检测器)需要大量肋骨级 3D 标注,小目标召回低,且计算成本高。
- 基于单一投影的 2D 检测只能给出视图内坐标,无法直接用于 3D 定位。
- 已有的多视图/双平面方法大多依赖启发式匹配或弱监督,跨视图对应精度不足,无法在低假阳性预算下输出可靠 3D 点。 本文通过正交投影 + 独立检测 + 配对三角化,发现 几何定位不是瓶颈,但 跨视图对应置信度 是主要限制,在冻结检测器上两种匹配方法在 1 假点/例预算下重建 0%。
为什么这个问题难/重要
肋骨骨折形态多样、前后景纹理弱、跨视图外观差异大;正交投影中同一骨折在 AP 与 lateral 视图的二维位置、大小可能显著不同,且肋骨数量多、结构重复,给对应打分带来巨大模糊性。临床要求 极低假阳性率,迫使系统采用保守弃权策略,导致端到端召回率很低(封测中 601 处骨折仅 15 处被正确 3D 定位,2.50% 产出率)。该问题本质是 置信度受限的数据关联,而非几何精度问题。
行业类比
类似自动驾驶多相机感知中的目标关联:即使单视图检测准确,低置信度的跨视图匹配会直接阻塞下游 3D 目标输出,限制可操作性。
核心洞察
- 该研究将双平面肋骨骨折 3D 定位拆解为几何重建、检测器质量、跨视图对应三个独立环节,通过受控析因实验定位瓶颈。与常见端到端系统直接优化召回率不同,该方法在固定假阳性预算下评估,揭示尽管几何重建中位误差仅 4.0 mm 且正确配对覆盖 58.4% 骨折,冻结检测器上的 cross-view correspondence 成功率为 0%,表明真正的限制来自对应置信度而非几何或检测能力。
- 论文提出一种 confidence-gated abstention 的选择性 3D 定位框架,以极低假阳性率(0.436 false points/case)换取高精度输出(中位 1.49 mm,93% rib-exact),但端到端 commitment yield 仅 2.50%。这一视角与追求高召回检测的常见工作形成差异:它明确以可控假阳性为约束,将系统定位为辅助决策而非全自动方案,并量化了工业级指标“可靠输出比例”,对低容错医疗 AI 部署具有直接启发。
方法
方法流程
输入为 CT 容积。首先通过精确投影几何生成两个正交二维投影:AP 和 lateral(前位和侧位),投影几何无近似,保证后续反向投影可精确回算。
关键模块:
- 二维检测器:在每个投影视图上独立检测肋骨骨折,输出候选中心点及置信度。初始使用 frozen detector,后续针对 lateral 视图重训练检测头以提升质量。
- 跨视图对应:将两视图检测结果构建候选图,尝试配对同一骨折。测试了确定性与学习式 pair-scoring,最终采用确定性 detector-confidence 分配策略。
- 三角化与反向投影:对已配对的两视图中心进行反向投影/三角化,得到 3D 骨折点,统计几何误差。
- 选择性输出策略:采用置信度门控 abstention,固定保守策略,仅当置信度达到阈值时提交 3D 点,控制每例假点预算(如 1 个假点/例),其余情况不输出。
输出为选择性 3D 定位点,而非全量检测结果。
跟同类方法的差异点:与端到端 3D 检测或全量输出不同,本方法强调在严格假阳率约束下利用双视图几何和置信度门控实现选择性、可审计的 3D 定位。
实验
实验设计
本研究采用 staged diagnostic study,将任务拆解为几何验证、对应关系、策略评估三阶段。输入为 CT 衍生的 anteroposterior (AP) 与 lateral 正交投影;两个视图独立检测肋骨折,再尝试跨视图配对并三角化。通过 controlled factorial 设计,对比 frozen detector 与 retrained lateral detector,以及 deterministic 与 learned matcher。
关键发现
- 几何与定位不是瓶颈:正确配对下 3D 误差 median 4.0 mm,88% within 10 mm,93.6% rib-exact。
- 对应关系是主要瓶颈:sealed cohort 中 dual-view availability 61.1%,candidate graph 含正确配对 58.4%;但 frozen detector + 现有 matcher 在每例 1 个假阳性预算下重建 0%。
- 干预 lateral detector 后,development dual-view availability 从 0.52 升至 0.76,frontier recall 从 0% 升至 2.44%。
- 保守策略 sealed 评估:601 处骨折中 15 处被提升为 3D 定位,0.436 假阳性点/例,yield 2.50%;提交点 median 1.49 mm,93% rib-exact。
与基线对比的解读
与 frozen detector 基线相比,决定性提升来自 lateral 检测器质量,而非匹配算法本身;这说明在低质量 lateral 检测下,任何匹配器都无法建立可靠对应。低 yield 源于 confidence-gated abstention,而不是几何或漏检。该框架的可复制性在于将选择性 3D 定位从端到端指标中解耦,为后续改进 correspondence 提供清晰基准。
行业影响
落地场景
该研究输出的 选择性 3D 定位框架 可直接用于 急诊创伤影像 AI 辅助。在 CT 胸腹部扫描中,系统自动从 AP 与 lateral 投影检测肋骨骨折,并对高置信度候选进行三角测量,仅输出极低假阳性率的 3D 标记点。典型产品形态包括:
- PACS 智能插件:医生阅片时自动弹出建议的骨折位置,减少逐层翻找时间。
- 创伤分诊系统:在急救场景中,对多发伤患者快速标注可能肋骨骨折,辅助优先级判断。
- 放射报告预填:将确认的 3D 骨折点映射到报告模板,生成结构化描述。
商业价值
核心降本路径是 缩短肋骨骨折定位时间。目前医生需逐层检查 CT 图像,耗时且易漏诊。该框架通过 置信度门控 只输出高精度结果(中位误差 1.49 mm、肋精确率 93%),可将医生注意力集中在少数可信位置,而非全量候选。这在按阅片量计费或人力紧张的影像中心有直接成本效益。
另一价值是 降低集成风险:由于输出点假阳性率可控(0.436 假点/例),产品可承诺“少而准”,避免类似全自动检测的高假阳性带来的警报疲劳和信任损耗。对医疗 AI 厂商而言,这是一种可辩护的监管策略。
与现有产品/工作流的接口
该框架可作为轻量级 DICOM 服务 或 推理引擎 嵌入现有 RIS/PACS 栈:
- 接收 CT 序列,重建 AP 和 lateral 投影。
- 运行双视图检测器,生成候选骨折及置信度。
- 执行确定性对应匹配,仅输出满足预算的 3D 点。
- 通过 HL7/FHIR 或专有 API 将结果注入阅片工作站。
关键整合点:该方法不要求替换现有检测模型,而是作为后处理层叠加,利用现有 2D 检测器的输出。这降低了迁移成本,尤其适合已有胸部 X 光或 CT 检测模型的团队。
具体用例:例如跨国医疗 AI 公司可将此模块嵌入其肋骨骨折检测产品线,提供“快速确认模式”;远程影像诊断平台可利用其低假阳性输出作为医生二次确认的预筛层,提升每例报告周转速度。
局限
- 论文明确承认的核心局限是**跨视图对应置信度不足**,导致端到端承诺率极低(仅 2.50%),绝大多数骨折因置信门控被弃权。即使在重训侧位检测器后,10 mm 精度下召回率仅从 0% 提升至 2.44%,说明当前配对策略(确定性置信分配或局部外观匹配)远未解决对应难题。该局限的本质是:正确的几何三角化能力已就绪,但无法在可控假阳性预算内稳定选出正确配对,这使得系统的实际临床效用受限。
- 方法学设计上,仅使用 AP 与 lateral 两个正交投影会丢失 3D 上下文信息,双视图可用性仅 61.1%,意味着近四成骨折因只在单视图可见而完全无法进入重建流程。此外,实验基于单中心 55 例密封队列,样本量小且缺乏外部验证,骨折类型、位置和严重程度分布可能偏斜,结论的泛化性存疑。与直接 3D 检测方法相比,本方法在召回率上明显落后,且未与现有 3D 骨折检测或更先进的多视图融合方法进行定量基准对比,难以评估其相对优势。
- 虽然论文建立了可复现的诊断框架并做了受控因子分析,但配对模块只测试了两种方法(确定性匹配和局部外观学习),未涉及近年表现更强的图神经网络、Transformer 交叉注意力或最优传输等跨视图关联技术。这削弱了关于“对应是主要瓶颈”这一结论的普遍性,因为该瓶颈可能仅对当前测试的弱匹配器成立。同时,置信度校准问题仅被识别为伪影,但未提出实质性的重校准策略,未来工作需在匹配算法和置信估计上进行更系统的探索。