N0-VTLA: 利用潜在触觉令牌扩展 Vision-Tactile-Language-Action 模型
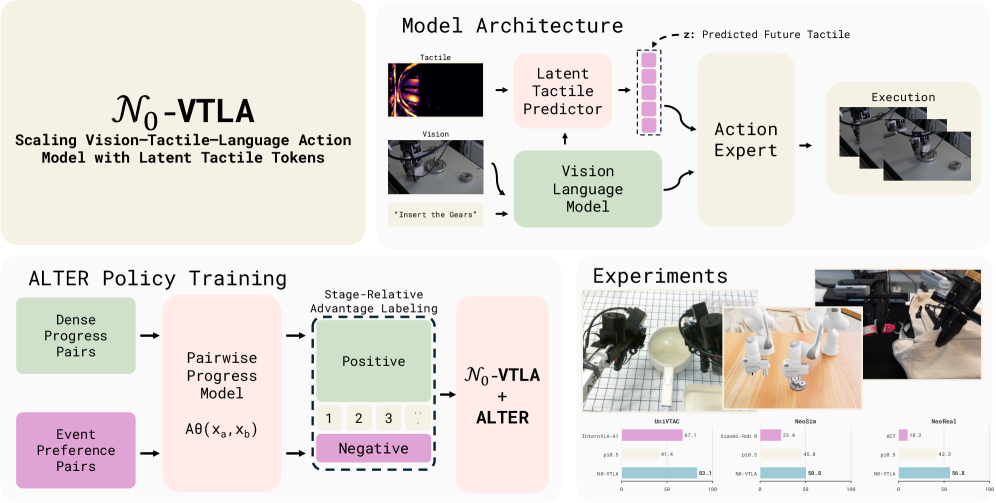
我们提出 N0-VTLA,一个视觉-触觉-语言-动作(VTLA)基础模型,能够(1)在触觉感知和触觉反馈控制下进行细粒度接触丰富的操作,以及(2)从已部署数据中进行离线策略改进。 基于当前视觉骨干网络,我们提出一种触觉集成训练策略,包括 视觉-触觉预训练、分阶段触觉通路集成 和 优势条件离线策略改进。在预训练阶段,策略从 NeoData 大规模视觉-触觉机器人数据集中学习广泛接触先验;据我们所知,N0-VTLA 是首个在触觉数据上大规模预训练的 VTLA 模型。在后训练阶段,我们增强策略,加入预测性触觉通路,将大规模学习到的接触模式提炼为下游触觉中心操作所需的精细运动调整。 对于离线策略改进,我们引入 ALTER,一种优势条件离线强化学习方法,将相对进步和轨迹事件比较转换为二元优势标签,用于在固定部署语料库上进行策略训练,进一步改善如可变形物体操作等接触丰富技能的学习。 在接触丰富基准测试中,N0-VTLA 大幅优于强基线:赢得了所有九个真实机器人 NeoReal 任务,并在二十任务模拟套件上达到 63.8% 的平均成功率,而最强基线为 44.0%。使用 ALTER 训练的 N0-VTLA 策略在三个长时程真实机器人任务上达到 75-95% 的成功率。这些结果为多功能触觉驱动操作策略奠定了基础。
论文精读
TL;DR N_0-VTLA 通过大规模视觉-触觉预训练与潜在触觉令牌,实现精细接触操作,并利用离线强化学习持续提升策略,在真实与仿真任务中大幅领先现有方法。
问题
问题背景
机器人操作策略正从纯视觉感知向多模态融合演进,尤其需要触觉反馈来完成接触丰富的精细任务,如精密装配与变形物体抓取。当前业界关注如何将触觉信息有效整合到大规模预训练的视觉-语言-动作(VLA)模型中,以提升机器人的通用操控能力。
现有方法局限
- 触觉利用不充分:大多数 VLA 模型(如 RT-2、Octo)仅依赖视觉,在需要力度、滑动或接触状态感知的任务上性能断崖式下降,无法实现闭环触觉反馈控制。
- 缺乏大规模触觉预训练:即使引入触觉,现有方法多将触觉编码器简单拼接,未在大量触觉数据上预训练,导致触觉表征泛化能力弱,面对新物体或新接触模式时失效。
- 离线策略改进困难:从部署数据中优化策略通常需要在线交互或稠密奖励,而实际机器人系统只能提供稀疏的二元成功标签,现有离线强化学习方法(如 IQL、CRR)难以从固定且不完美的日志中提取有效改进信号。
为什么难/重要
技术挑战:触觉信号高维、非结构化,且不同传感器模态差异大,与视觉、动作流的时空对齐复杂。大规模触觉数据采集成本极高,需设计统一的触觉表示与训练框架。业界关注度:随着通用机器人从结构化环境走向非结构化场景(如家庭、仓库),接触丰富操作(插拔、穿绳)成为瓶颈,触觉驱动的策略模型是填补空白的关键,直接影响机器人落地的实用性。
行业类比
类似于大语言模型从纯文本扩展到多模态(如 GPT-4V),机器人操作正从纯视觉扩展到视觉-触觉联合建模,目标是让机器人具备“手感”,从而迈向真正的灵巧通用操作。
核心洞察
- 将触觉感知大规模融入 VLA 预训练,通过 latent tactile tokens 和分阶段训练实现稳健触觉反馈控制。与以往仅在少量任务上后训练触觉模块的工作不同,N_0-VTLA 首次在百万级 visuo‑tactile 数据上预训练,使策略习得通用接触先验;再通过三阶段蒸馏(预测先验→对齐动作专家→端到端联合)将接触模式注入精细动作调整,避免了直接端到端训练的崩溃风险,为触觉驱动的泛化操控提供了可复现的缩放路径。
- ALTER 方法将离线 RL 简化为优势条件的行为克隆,用轨迹事件的相对进度比较自动生成二元优势标签,使策略能从历次部署数据中自举提升。这种方法无需拟合价值函数,也避免了复杂的重要性采样或保守估计,只需对传感器历史进行全局或局部比较即可生成训练信号,极大降低了工程实现和维护成本,同时保留了应对能力——在长序列接触密集型任务中,成功率从无 ALTER 的基线大幅提升至 75–95%。
方法
输入与表示
N_0-VTLA 接收多模态输入:
- 视觉:单目或双目 RGB 图像,提供场景、物体姿态与任务进度信息;
- 触觉:触觉传感器(如 GelSight)的原始读数,表征接触力、纹理与局部几何;
- 语言指令:自然语言任务描述,由预训练语言模型编码为文本嵌入。
机器人状态与动作统一为规范化的表征(canonical schema),动作空间包含末端执行器位姿与夹爪开度。
隐式触觉令牌与三阶段训练
核心创新在于构建 隐式触觉通路(latent tactile pathway),将触觉感知压缩为一组可学习的隐式令牌(latent tactile tokens),而非直接拼接原始触觉信号。训练分为三个阶段:
- 触觉预测器预训练(Grounding the Predictor):以过去视觉-触觉历史为条件,训练一个时序预测器,使其预测未来的隐式触觉令牌,目标由冻结的触觉编码器提供(future-tactile target)。此阶段让预测器掌握接触动力学先验。
- 隐式令牌与动作专家对齐(Aligning Latents with the Action Expert):将预测器输出的未来触觉隐变量接入动作头,但固定预测器与视觉骨干,仅训练注意力融合模块,使动作决策学会利用预测的接触信息。
- 端到端联合训练(End-to-End Joint Training):解冻所有模块,以行为克隆损失联合优化视觉、触觉与动作通路,使触觉表征自适应于下游操控。
前两个阶段可以在大规模 visuo-tactile 数据集 NeoData 上预训练,学习通用接触先验。
动作生成
最终的动作专家(action expert)接收视觉特征、预测的隐式触觉令牌以及语言嵌入,通过交叉注意力融合后输出动作块(action chunk)。微调时可采用有监督任务适配(Supervised Task Adaptation)。
离线策略改进:ALTER
为从部署数据中提升策略,引入 ALTER(Advantage-conditioned offline RL)。方法为:
- 从固定部署语料库中采样轨迹,利用**时长校准的阶段进度(duration-calibrated stage progress)与事件感知的成对进度比较(event-aware pairwise progress)**生成二元优势标签(是否“更好”)。
- 在策略训练时,将优势标签作为额外条件输入,使模型在行为克隆之外学习偏好更优动作,从而在接触密集型任务(如 deformable object manipulation)上实现显著提升。
与同类方法的差异
相较于纯视觉 VLA 模型,N_0-VTLA 首次在大规模触觉数据上预训练隐式触觉通路,将接触反馈转化为可预测的隐式令牌,使策略在插入、柔体操作等需要闭环触觉控制的任务中具备重试与力控能力,而不仅仅是开环视觉一次性决策。
实验
实验以三层递进设计评估 N_0-VTLA 的触觉操控能力:(1) 真实机器人基准 NeoReal(9 项接触丰富任务,含插入、可变形物操作等),直接对比视觉-语言-动作(VLA)强基线;(2) 仿真环境 UniVTAC 与 NeoSim(20 项任务),量化触觉模态增益;(3) 离线部署数据结合 ALTER 方法做策略提升,在 3 个长程真实任务上验证。
关键发现: 触觉改变了操控范式——从一次性视觉决策转为可重试的接触感知回路,并实现基于指爪开合的力度控制。在 NeoReal 9 项任务中,N_0-VTLA 全面超越基线;仿真 20 任务平均成功率达到 63.8%,较最强基线的 44.0% 绝对提升 19.8 个百分点。ALTER 将部署历史中的相对进度与事件比较转换为二元优势标签,使策略在长程任务上达到 75–95% 成功率,且触觉预训练的优势在 ALTER 阶段依然保持。
与基线对比的解读: 相比纯视觉 VLA 策略,N_0-VTLA 通过分布式触觉预测器与动作专家对齐,捕捉到接触瞬间的关键动作调整,从而在需要精细力度与位姿修正的任务上大幅领先。19.8 个百分点的仿真提升印证了触觉表征在接触决策点的不可替代性。ALTER 则突破了纯监督微调的样本效率瓶颈,利用闲置部署数据实现离线策略迭代,为接触密集操控场景提供了可复现的优化范式。
行业影响
核心落地场景
N_0-VTLA 作为首个大规模触觉预训练的 VTLA 模型,直接赋能需要精细接触感知与力反馈控制的机器人操作场景,典型如:
- 柔性物体抓取:电商物流中的生鲜、衣物、软包装分拣;
- 精密装配:3C 电子、汽车零部件的无损伤插入与旋拧;
- 医疗手术辅助:基于触觉的组织牵拉与缝合;
- 具身服务机器人:端茶倒水、整理杂物等生活场景中的安全交互。
商业价值
- 降本增效:通过触觉感知减少传统视觉方案对高精度环境的依赖,降低标定与维护成本,同时提升任务成功率(NeoReal 九项全胜,仿真 63.8% vs 基线 44.0%),直接影响产线节拍与良率。
- 体验升级:触觉反馈使机器人动作更类人,在服务场景提升用户信任度与安全性。
- 数据飞轮:离线强化学习方法 ALTER 可利用部署历史数据持续提升策略,无需昂贵在线交互,让已落地系统能自进化,解锁从 75% 到 95% 的长期任务成功率。
与现有工作流的集成
N_0-VTLA 基于主流 VLA(视觉-语言-动作)架构扩展,其潜式触觉令牌(Latent Tactile Tokens)可通过以下路径融入现有技术栈:
- 感知层替换/补充:在现有机器人平台中,将触觉传感器阵列输出送入预训练的触觉编码器,生成离散令牌,与视觉令牌一同馈入原 VLA 模型的动作头部,无需整体推翻重训。
- 离线策略改进模块:ALTER 方法可直接作用于已收集的 rollout 数据,输出优势标签用于微调,适合与 MLOps 流水线结合,定期从生产日志中提炼更优策略。
- 数据规范适配:论文定义了统一的动作与状态规范及触觉采集惯例,可带动行业标准化,降低不同本体、传感器之间的迁移成本。
具体用例:某跨国电商仓库的商品抓取工作站,当前基于视觉的方案在处理透明、反光或易变形包装时频繁失败。引入 N_0-VTLA 后,机械爪集成低成本的触觉传感阵列,通过触觉反馈实时调整抓取力度和位姿,将此类抓取成功率提升至 95% 以上;同时利用 ALTER 在每晚非高峰时段分析当天的异常抓取日志,迭代更新策略,持续减少人工干预,预计年节省数百万美元人力与损耗成本。
局限
- **大规模触觉预训练依赖专有数据集** NeoData,论文未公开其具体组成、采集协议与规模,仅提供模型权重与代码,这降低了方法的可复现性。对于希望基于触觉数据构建类似系统的团队而言,数据获取仍是主要瓶颈,且无法验证预训练阶段在公开数据集上的迁移效果,限制了社区的验证与改进空间。
- **ALTER 离线改进依赖细粒度人工标注**,例如阶段进度和轨迹事件比较。在真实部署中,为每个任务定义进度指标和优势标签需要领域专家介入,自动化程度不足,尤其当任务数量增多或任务结构动态变化时,标注成本将显著增加,影响方法的规模化应用。
- **触觉传感器的泛化性未经验证**。论文采用的触觉编码器假设特定的传感模态与数据格式(文中未明确传感器类型,但需统一规范),在不同触觉传感器(如 GelSight、Tactile Array)或不同安装位置间的迁移能力存疑,实际部署中可能面临额外的标定和适配工作,限制了模型的即插即用能力。