ATLAS:面向可靠世界模型规划的对齐潜在结构传输
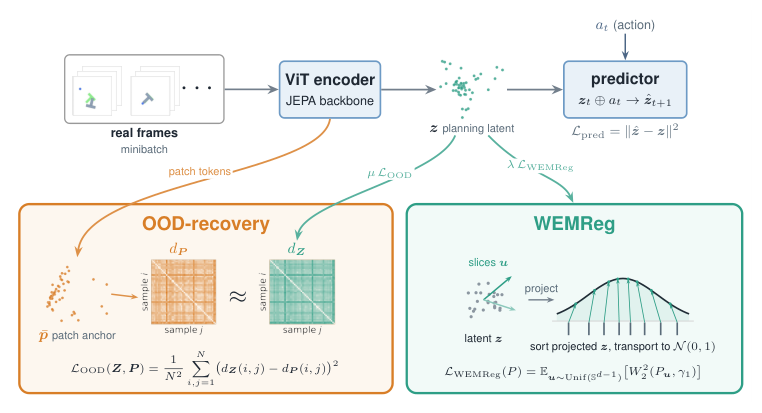
潜世界模型 依赖表示几何进行规划,但仅正则化潜变量边缘分布无法决定动作选择所需的状态间关系;当表示被变换为规划器最终使用的 latent 时,与规划相关的新颖性结构可能被削弱。 ATLAS 是一种训练目标,在标定全局潜分布的同时显式保留关系几何:把信息量更高的编码器表示中的归一化成对结构传输到规划 latent,并用 Wasserstein 嵌入匹配(WEMReg)经一维 Wasserstein-2 传输校准其边缘分布。分析显示关系保持与边缘标定构成非冗余约束,并把有限候选规划的稳定性与关系失真、latent 尺度失配、预测误差关联起来。 在 LeWM 上实例化后,ATLAS 在 PushT、TwoRoom、OGBench-Cube 的低/高新颖性评测子集上均提升平均目标达成成功率,高新颖性 TwoRoom 增益最大;诊断显示规划 latent 的新颖性结构更强、边缘标定更佳、多步预测误差更低,表明保留规划相关的 latent 几何是可靠世界模型规划的关键要素。
论文精读
TL;DR ATLAS 通过显式保留规划潜在空间的关系几何并校准边缘分布,防止新颖性结构在表征转换中丢失,显著提升世界模型规划在低/高新颖任务上的成功率。
问题
问题背景
Latent world models 在模型预测控制中日益受到关注,其规划质量高度依赖 latent representation 的几何结构。当前研究聚焦于如何让 learning latent 分布更利于 planner 的 action selection。
现有方法局限
许多方法仅对 latent marginal 施加正则,例如通过 KL divergence 或 Wasserstein 距离校准全局分布。然而,marginal calibration 不约束 state-to-state 的 pairwise 关系。当 informative encoder representation 被转换为 planner 使用的 final latent 时,归一化或投影等变换可能削弱 planning-relevant novelty structure,导致高新颖度状态下动作选择退化。论文指出,这种关系几何的失真(relational distortion)与 latent-scale mismatch 直接关联有限候选规划的不稳定性。
为何困难且重要
难点在于需要同时满足两个非冗余约束:保持关系几何与校准边际分布。二者可能冲突,因为分布校准倾向于改变尺度,而关系保持需要保留相对距离。在 higher-novelty evaluation 中,这种冲突更明显;若仅优化一项,规划器在 unseen states 上容易失败。业界对此高度关注,因为可靠 world-model planning 是模型预测控制、机器人操作等应用的核心。
行业类比
类似自动驾驶中,感知网络提取的鸟瞰图特征经过多模态融合与归一化后,若丢失了车辆间相对位置关系的几何一致性,下游 planner 在未见过复杂路口时会产生错误轨迹选择。
核心洞察
- ATLAS 的核心洞察是:可靠规划需要同时约束潜空间的**关系几何** 与 **边缘分布**,且二者是**非冗余约束**。以往方法常用 VAE 或分布匹配正则化潜边缘,但这只约束单个状态的分布,无法决定状态间相对距离和排序,导致 planner 选动作时可能被无关的表征变换误导。ATLAS 通过将 encoder 的规范化成对结构显式迁移到 planning latent,并用一维 Wasserstein-2 匹配校准边缘,从理论和实验证明两者缺一不可。这个区分对工程实践很关键:如果你的 world model 只做了 latent prior/regularization,但规划性能在新奇场景下降,很可能是关系几何未保留。
- 从有限候选规划稳定性的角度,ATLAS 揭示了**关系失真**、**潜尺度不匹配** 和 **预测误差** 如何共同影响规划可靠性。现有工作常把规划失败归因于单步预测误差,或者用 rollout accuracy 评估,但 ATLAS 的分析指出,即使预测误差不大,若潜空间的距离排序被破坏或尺度不一致,有限数量候选动作的 argmax 也可能不稳定。这提供了一种新的诊断思路:通过分析 planning latent 的成对距离是否保留 encoder 中的 novelty 结构,以及边缘分布是否校准,来预测 OOD 下的规划失败。对实际系统来说,这种可诊断性比单纯提高平均成功率更有价值,能指导表征层面的修复。
方法
ATLAS 的训练目标由两个核心模块构成,作用于规划网络输出的 planning latent。输入来自一个信息量较高的 encoder 表征(如原始观测的卷积特征),经过编码器映射到 planning latent 空间。
- WEMReg(Wasserstein embedding matching):通过一维 Wasserstein-2 运输,将 planning latent 的全局边际分布校准到预设的先验分布(如单位高斯)。它显式控制 latent 的尺度与分布形状,避免 latent 幅值漂移。
- 关系几何保持(relational geometry preservation):从 encoder 表征中提取归一化的 pairwise 结构(如余弦相似度或欧氏距离的相对顺序),要求 planning latent 尽可能保留这些结构关系。这一约束不依赖于边际分布,单独作用于状态之间的关系。
两个约束分别处理 分布形状 与 相对结构,理论上互相独立且不可替代。训练时通过联合优化将它们加入原有 world model 损失。输出是既符合先验分布、又保留状态间拓扑关系的 planning latent,用于后续基于采样的有限候选规划。
与同类方法的差异点:以往工作只正则化 latent 的边际分布(如 VAE 的 KL 项),忽略了配对关系;ATLAS 首次显式地将关系几何从 encoder 迁移到 planning latent,并通过 Wasserstein 运输同时校准边际。
实验
实验设计
论文在 LeWM 世界模型框架上实例化 ATLAS,并在三个环境 PushT、TwoRoom、OGBench-Cube 上评估目标达成成功率。每个环境都划分了 lower-novelty 和 higher-novelty 评估子集,用于检验模型在分布内与分布外泛化下的规划可靠性。对比基线包括基础 LeWM 以及仅做潜在边际正则化的变体,重点观察关系几何保持和边际校准的独立贡献。
关键发现
- ATLAS 在三个环境的 lower-novelty 和 higher-novelty 子集上均提升平均目标达成成功率,其中 higher-novelty TwoRoom 提升最大。
- 表征诊断显示:规划潜在空间中保留了更强的 novelty 相关结构,边际校准 得到改善,同时 多步预测误差 下降。
- 消融实验表明,关系保持与边际校准是 非冗余约束:仅校准边际不足以维持状态间关系,而仅保持关系可能导致尺度不匹配。
与基线的深度解读
传统世界模型训练常通过正则化潜在边际分布来稳定 Latent,但这不约束状态间相对几何,导致规划时用于动作选择的 pairwise 关系被弱化。ATLAS 显式地将编码器表征中的规范化 pairwise 结构迁移到规划潜在空间,同时用一维 Wasserstein-2 传输校准边际,解决了“全局分布对齐但局部关系失真”的隐患。与其他仅做分布对齐的方法相比,ATLAS 同时覆盖关系几何与尺度校准,因此在更高 novel 的评测子集上优势更明显,说明保留 planning-relevant latent geometry 对可靠规划至关重要。
行业影响
落地场景
ATLAS 针对 latent world model 训练中表示几何与边缘分布失配问题,适用于 model-based RL 的机器人操作与导航任务。典型场景包括:
- 仓储机器人 在货架变化、新环境下的 pick-and-place;
- 自动驾驶 中基于 world model 的 motion planning,需处理未见过路口或天气;
- 家庭服务机器人 在用户家中执行 manipulation 任务时应对 novelty。
商业价值
- 降本:提升 novel 场景下成功率,减少人工重启/干预成本;
- 增收:提高自动化设备在长尾场景的可用性,扩大可部署范围;
- 体验提升:减少因表示退化导致的规划失败,用户端更稳定可靠。
与现有工作流集成
ATLAS 是训练目标层面的正则化,可插入 LeWM、Dreamer、TD-MPC 等现有 latent world model 训练循环,无需改动推理架构。只需在 encoder 和 planning latent 之间增加 relational preservation loss 与 WEMReg,即可提升潜在几何质量。工程团队可在现有 RL 训练脚本中加入该 loss,作为辅助项微调。
局限
- **验证范围有限**:方法仅在单一世界模型架构 LeWM 上实例化,未在 Dreamer、TD-MPC 等主流架构上验证泛化性。实验环境限于 PushT、TwoRoom、OGBench-Cube,缺少高维视觉输入或更复杂连续控制任务。此外,未报告计算开销与超参数敏感性;关系保持需计算成对结构,潜在 O(N²) 成本可能限制在大规模或高维潜在空间中的应用。
- **理论假设与对齐方式的局限**:WEMReg 使用一维 Wasserstein-2 传输校准边缘分布,无法显式对齐高维联合分布,可能遗漏跨维度依赖。理论分析基于有限候选规划和特定假设,若实际候选生成策略与设定不符,稳定性结论可能失效。与对比学习方法(如 CURL、InfoNCE)或直接潜在归一化的关系未充分讨论,存在与已有正则化技术重叠的风险。
- **缺少消融与对比**:实验仅与 LeWM 基线比较,未纳入其他潜在空间正则化方法(如 distribution matching、contrastive regularization)的直接对比,无法证明 ATLAS 优于更简单的替代方案。对新颖性提升的归因可能部分来自额外正则化带来的隐式泛化,而非明确的关系保持机制。作者未提供失败案例分析或对极端新颖性场景的鲁棒性测试,限制了结论的适用范围。