TERRA: 面向肌肉骨骼运动的地形感知重建、重定向与控制
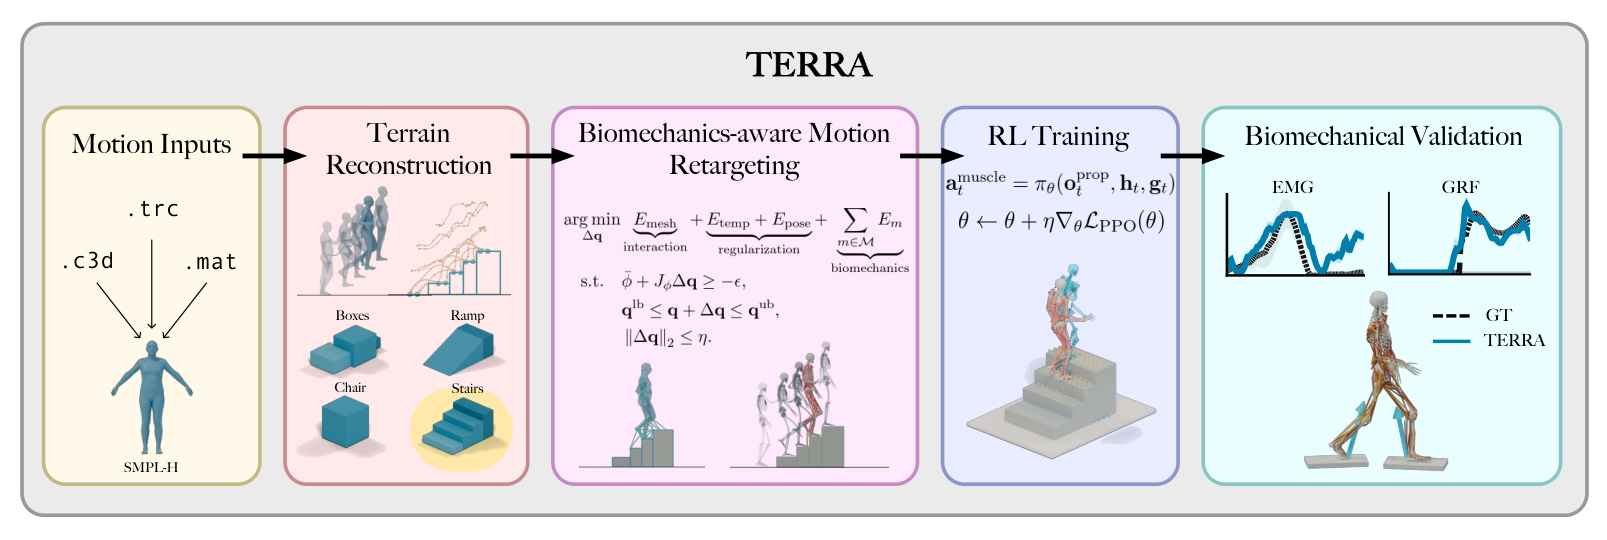
近年来,肌肉骨骼建模 与 强化学习 的进展使肌肉驱动的智能体能够复现日益复杂的人体运动。然而这些能力大多局限于平地:运动数据集很少包含对齐的地形几何,而将地形交互重定向到复杂的肌肉骨骼身体上颇具挑战。 我们提出 TERRA,一套面向肌肉骨骼运动的地形感知重定向与控制端到端流程。仅从运动学轨迹出发,TERRA 结合地形先验、估计的接触 以及负自由空间证据,恢复任务相关的支撑几何;在重定向阶段,它进一步引入解剖学约束、肌腱连续性 与 接触约束。 利用来自 五个数据集 的运动-地形配对,我们在 9.4 小时 多样化运动数据上成功训练出单一的肌肉驱动控制策略。在重建、重定向与留出跟踪基准上,TERRA 提升了地形精度,大幅减少解剖与交互违规,并在所支持的地形类别 上取得最高的完成率。 总体而言,TERRA 提供了一条从无场景运动数据 到多样化非平坦地形上肌肉驱动运动的实用路径。项目网站:https://cnai.epfl.ch/terra/
论文精读
TL;DR TERRA 从无场景运动数据中重建地形并重定向到肌肉骨骼模型,训练单一控制策略,让肌肉驱动角色在多样非平坦地形上稳健运动,显著降低解剖与接触违规。
问题
问题背景
肌肉骨骼建模与强化学习结合,已能驱动高自由度肌肉模型复现多种人体运动,但主要局限于平地。该领域当前关注如何让肌肉驱动的智能体适应非平坦地形。
现有方法局限
- 运动捕捉数据集通常只含关节运动学,不包含对齐的地形几何,导致无法判断支撑面位置。
- 现有重定向方法大多将运动映射到简化刚体或忽略解剖约束(关节角度范围、肌腱路径连续性),接触处理粗糙,造成脚部穿透、肌腱拉伸异常、接触力不真实。
- 强化学习训练往往依赖手动构造的简单地形,无法利用大规模无场景运动数据,训练策略过拟合平地,难以泛化到楼梯、斜坡等复杂地形。
为什么这个问题难/重要
挑战在于需要从仅有运动学的数据中恢复任务相关的地形几何,并同时满足肌肉骨骼模型的高维解剖与接触约束。肌肉骨骼模型自由度极高(数百条肌腱),接触状态非凸,重定向与地形重建相互依赖。业界关注人形机器人、生物力学仿真和运动生成,非平坦地形下的肌肉控制是核心技术瓶颈。
行业类比
类似从无标注视频重建场景几何并用于机器人操作,TERRA 试图将“无场景运动数据”转化为“有地形感知的肌肉控制策略”,填补数据到控制的鸿沟。
核心洞察
- **从纯运动学轨迹中重建任务相关的地形支撑几何**:现有工作通常依赖显式场景扫描或假设平坦地面,难以应用于无场景的运动数据。TERRA 融合地形先验、估计接触与自由空间负证据,从运动本身反推支撑面,使得大量无场景运动数据可被重新利用,为地形感知控制开辟了新的数据来源。
- **在重定向过程中显式施加解剖学、肌腱连续性与接触约束**:传统重定向往往只关注运动学匹配,忽略肌肉骨骼系统的生物力学限制,导致运动在仿真中不可行或不自然。TERRA 将这些约束纳入优化,确保重定向后的运动既贴合参考轨迹又满足肌肉驱动要求,从而提升策略学习的稳定性与真实性,在基准测试中显著减少解剖和交互违规。
- **单一肌肉控制策略跨五个异构数据集泛化至多种非平坦地形**:此前方法多针对特定地形或单一数据集,泛化能力有限。TERRA 利用重建的地形-运动对构建大规模多样化数据,训练出的策略在 held-out 地形上取得最高完成率,证明了从无场景数据到通用地形感知控制的可行性,为更复杂的人形机器人控制提供参考。
方法
输入与问题设定
TERRA 从 无场景的 kinematic 轨迹 出发,覆盖五个数据集、共 9.4 小时 的多样 locomotion,目标是在肌肉骨骼模型上复现非平坦地形运动。
关键模块
- Terrain Reconstruction:仅用轨迹中的运动学信息,融合 terrain priors、estimated contacts 与 negative free-space evidence,恢复任务相关的支撑几何(如台阶、斜坡),不依赖显式场景扫描。
- Terrain-Aware Motion Retargeting:将原始运动重定向到肌肉骨骼体时,引入 解剖学约束、tendon-continuity 与 contact constraints,减少穿透、非生理姿态和肌腱断裂等违规。
- Policy Training:用重建得到 motion-terrain pairs 作为参考,训练单个 muscle-actuated control policy,在强化学习框架下同时跟踪运动并适应地形。
输出
策略能在 held-out benchmark 上完成多样化地形上的 locomotion,并在重建误差、约束违反率、完成率等指标上优于 baseline。
与同类方法不同,TERRA 将无场景运动数据的地形重建、带约束重定向与肌肉骨骼控制统一为端到端流程,解决了现有方法仅限平地或依赖显式地形标注的问题。
实验
实验设计
TERRA 在五个运动数据集上构建 motion-terrain pairs,总计 9.4 小时 多样运动,用于训练单一肌肉驱动控制策略。评估涵盖 地形重建、运动重定向 和 held-out tracking 三个基准。
关键发现
- 地形精度显著提升;
- 解剖和交互违规大幅减少;
- 在支持地形族上实现 最高完成率。
与基线的深度对比
相较于以往仅关注平面或简化地形的方法,TERRA 通过联合优化地形先验、接触估计与自由空间证据,将场景几何恢复与肌肉骨骼约束集成到统一流程。这避免了传统分离式处理导致的地形失配与违规累积,从而在跨地形泛化上表现更优。
行业影响
落地场景
TERRA 的端到端管线可直接用于人形机器人在非平坦地形(楼梯、斜坡、路沿)的 locomotion 控制,特别适合园区配送、室内服务机器人等需在结构化但多变的建筑环境中行走的产品。在动画与游戏工业,可从现有 motion capture 数据自动恢复支撑地形并重定向到肌肉骨骼模型,生成物理一致的复杂地形行走动画,替代手工调整地形交互。运动科学与康复领域亦可借助 TERRA 生成带地形变化的步态仿真,辅助分析不同坡度下的肌肉激活模式。
商业价值
主要作用于降本与提速。传统获取地形对齐的运动数据依赖同步扫描或人工标注,TERRA 仅从 kinematic 数据即可重建支撑几何,大幅降低多模态采集成本。单一控制策略在 9.4 小时多源数据上训练即可覆盖多种地形,减少逐场景策略调优的人力投入,加速机器人从实验室到部署的周期。在动画生产中,自动化地形感知重定向减少物理穿模返工,提升内容交付效率。
与现有工作流集成
TERRA 输出 motion-terrain pairs,可作为数据增强模块嵌入现有 RL 训练栈(如 MuJoCo、Isaac Gym、Isaac Lab),为策略训练提供多样化地形样本。其提供的 Python API 可批处理动捕数据,生成适配地形的动画片段或仿真测试用例,与 ROS 2 或游戏引擎(Unreal/Unity)中的动画管线对接。
具体 use case
- 电商虚拟试衣/虚拟主播:从已有行走动捕数据重建楼梯、斜坡等地形,生成肌肉驱动的虚拟模特在店铺台阶上展示商品,增强交互真实感,减少手动动画制作成本。
- 服务机器人园区配送:在仿真中利用 TERRA 构建包含路沿、人行道缓坡的测试地形集,训练人形配送机器人在复杂物业环境中的稳定行走策略,缩短实机调试时间。
局限
- 论文在讨论中承认,TERRA 的性能高度依赖于输入运动数据的质量和地形覆盖的多样性。虽然整合了五个数据集,但这些数据集可能偏向于平坦或缓坡地形,对于极端陡坡、台阶高度变化剧烈或动态障碍物的场景,重建与跟踪成功率可能显著下降。此外,肌肉骨骼模型本身存在生理简化,如肌肉路径、肌腱刚度和关节约束的近似,可能导致控制策略在真实生物系统上的可迁移性有限。该局限限制了 TERRA 在需要高保真生物力学仿真或极端地形下的泛化能力。
- 地形重建模块仅依赖运动学轨迹、接触估计和负自由空间证据,在运动模糊、接触不确定或快速动态变化时可能产生有歧义或错误的地形几何。例如,跑步中的足部滑动、腾空阶段缺失的接触信息,以及多人交互场景下的遮挡,都可能导致重建地形出现虚假支撑面或缺失台阶。这些错误会传播到后续的重定向和控制策略,影响最终策略的稳定性和完成率。目前缺乏对重建不确定性的显式建模,也缺少在重建失败时的鲁棒处理机制。
- 与现有基于强化学习的仿人机器人控制工作相比,TERRA 的控制策略是针对特定肌肉骨骼模型训练的,该模型具有大量可调参数和肌肉激活动力学。这意味着策略对模型结构、肌肉属性乃至个体差异都非常敏感,换用不同的肌肉骨骼模型(例如不同身高、体重或肌肉分布)可能需要重新训练或进行复杂的迁移学习。此外,尽管论文展示了单一策略在多个地形上的泛化,但其训练需要 9.4 小时的运动数据,计算开销较大,限制了快速迭代和实时应用。