超越简单的环境缩放:为多模态智能体学习设计有效的环境分布
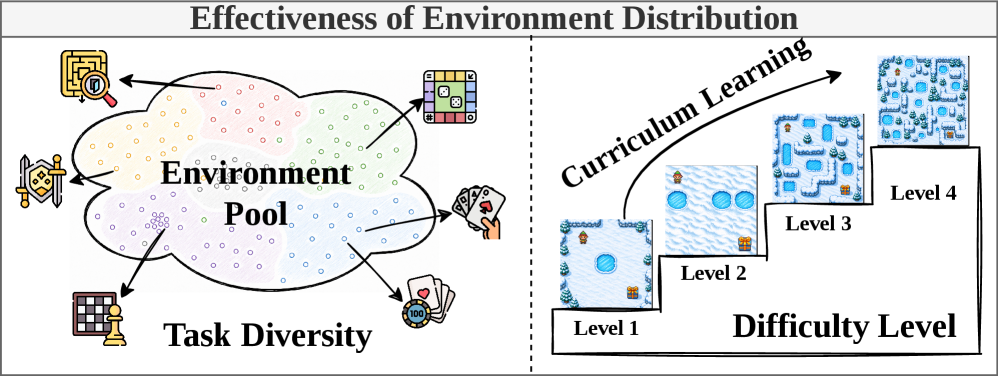
最近的研究通过构建大规模多模态环境池来训练智能体。然而,我们发现简单地增加多模态环境的数量并不总是有益的。我们通过一系列实验进一步分析了当前多模态环境分布的局限性,发现仅靠堆叠环境数量无法持续提升性能。 基于这些发现,我们从两个维度研究如何构建更有效的训练环境分布:多样性 和 难度结构。对于多样性,我们提出了 能力感知环境选择 (AES) 来获得多样化的环境集合。对于难度结构,我们提出了 层次化难度课程 (HDC),它通过两个难度级别组织课程学习:削弱束缚 和 状态规模递进。 实验表明,AES 与 HDC 的组合有效改善了多模态智能体的训练效果,验证了在环境分布设计中考虑多样性与难度结构的重要性。
论文精读
TL;DR 发现简单堆叠多模态环境数量反而有害,从多样性与难度结构两维度出发,提出能力感知选择 AES 和层级难度课程 HDC,构建更有效的环境分布以提升智能体训练。
问题
问题背景
多模态智能体(multimodal agent)的训练依赖大量环境,业界主流做法是不断扩大环境池,期望通过规模提升泛化能力。
现有方法的局限
单纯增加环境数量并不总是有效。实验发现,环境数量 与 智能体性能 之间存在非线性关系:
- 初始阶段,增加环境确能提升成功率;
- 达到一定规模后,性能饱和甚至下降,出现 负迁移(negative transfer)。
原因在于,多模态环境易引入 噪声或冲突样本,干扰学习到的策略。作者进一步总结出三种 面向多模态的特有失效模式:
- 模态偏差放大:环境分布不均导致智能体过度依赖某单一模态;
- 难度断层:部分环境的难度跨度太大,阻碍平滑学习;
- 冗余覆盖:大量相似环境占用计算资源却无增益。
现有方法缺乏对环境分布 多样性 和 难度结构 的系统控制,仅靠数量堆砌不可持续。
为什么这个问题重要且困难
从工程角度看,环境设计直接影响训练效率与策略鲁棒性:
- 计算开销:每个环境都意味着额外的渲染与交互成本,冗余环境浪费 GPU/CPU 时间;
- 课程学习缺失:多模态任务的难度难以量化,手动编排课程耗时且易出错;
- 泛化瓶颈:生成环境若与下游任务分布偏移,反而损害迁移能力。
这类问题在 具身智能、自主驾驶 等涉及多传感器融合的领域尤为突出,业界正从“数据量驱动”转向“数据质量驱动”。
行业类比
好比在训练自动驾驶策略时,盲目收集海量路测数据不如精心挑选覆盖关键长尾场景和合理难度梯度的数据子集 —— 有效的环境分布比环境数量更能决定模型上限。
核心洞察
- 多模态环境训练并非“环境越多越好”,盲目扩展环境数量可能因负迁移导致性能下降。文章通过实验验证了环境池扩大的收益递减现象,揭示了多模态场景下环境多样性与难度结构对训练有效性的关键影响,挑战了以往仅追求环境数量的范式。
- 为构建更优的环境分布,作者同时从多样性和难度两个维度入手:AES 通过能力感知选择确保环境覆盖多样能力,HDC 则利用双层课程(外层的 harness 削弱和内层的状态规模渐进)引导智能体逐步掌握复杂任务。这种联合设计有效缓解了多模态负迁移,相比单独优化某一维度更为全面。
方法
输入:环境池与能力标注
训练前,我们拥有一个大规模多模态环境池,每个环境对应一系列原子能力(如 target-driven navigation、object manipulation、logical reasoning)。通过 GPT 辅助标注或人工定义,为每个环境生成元能力轮廓(meta-ability profile),即能力需求向量,表示该环境对不同能力的依赖程度。
关键模块 1:能力感知环境选择(AES)
AES 以环境池及元能力轮廓为输入,旨在从大量环境中选出高多样性子集,避免冗余环境导致的负面迁移和计算浪费。核心步骤:
- 能力聚类:基于能力轮廓对环境进行聚类,确保同一簇内环境能力需求相似,簇间差异明显。
- 代表性采样:从每个簇中选取最具代表性的少数环境,使最终子集覆盖尽可能广的能力谱系,同时控制环境总数。 输出为精选环境集合,该集合保留了原始池的能力多样性,但规模大幅缩减,为后续课程学习提供高质量基础。
关键模块 2:分层难度课程(HDC)
HDC 在 AES 筛选的环境上定义双层难度递进,指导训练顺序:
- 外层课程:Harness Weakening(支架减弱)。初期环境提供丰富的脚手架信号(如任务描述、逐步指令、显著奖励),帮助智能体快速上手;随着训练推进,逐步剥离这些辅助信息,迫使智能体仅依赖原始多模态观察进行决策。
- 内层课程:State-Scale Progression(状态规模递进)。在每个固定的 harness 级别内,按环境的状态空间规模(如物体数量、地图大小、任务步骤数)由小到大排列环境。先训练小规模变体,再逐步扩展到复杂场景,形成平滑的难度曲线。 两层协同:外层控制信息完备性,内层控制任务复杂度,共同构建从强脚手架+小规模到弱脚手架+大规模的课程序列。
输出
最终输出为经过 AES 筛选的环境子集及其训练顺序,用于多模态智能体训练。实验表明,该组合策略在多个多模态任务上显著优于随机采样、单一难度排序或简单环境堆叠。
差异点
与仅依赖随机环境采样或单维度课程学习的工作不同,本方法首次从环境分布设计角度出发,将能力感知的多样性选择与双层难度课程结合,系统性地提升了训练数据的有效性与训练效率。
实验
实验设计
- 初步分析:训练大规模多模态环境池中的 Agent,观察到环境数量简单扩展后性能停滞甚至下降,发现主要原因是环境间负迁移 与能力冲突。
- AES 实验:基于构建的环境元能力配置文件,使用 Ability-aware Environment Selection (AES) 选取多样化环境子集,对比随机选择、基于静态特征的多样性选择等基线。
- HDC 实验:设计 Hierarchical Difficulty Curriculum (HDC),外层通过 harness weakening 调整任务约束难度,内层通过 state-scale 逐步增加状态空间复杂度,与固定难度、线性课程、单层课程等方法对比。
- 主实验:将 AES 与 HDC 组合,在多模态 Agent 训练任务上评估成功率与样本效率。
关键发现
- 简单 scaling 失效:环境数量从 1× 增至 8× 后,Agent 在未见测试环境上的成功率提升趋缓甚至下降,验证了负迁移风险。
- AES 提升鲁棒性:AES 选出的环境子集在保持高多样性的同时避免了冗余与冲突能力组合,训练出的 Agent 在多个模态任务上成功率显著优于随机选择基线。
- HDC 加速收敛:双层课程使 Agent 先掌握弱约束场景,再逐步应对复杂状态,训练曲线更平滑,最终成功率相比单层课程提升明显。
- 组合最优:AES + HDC 在相同环境训练量下达到最高成功率,且在高预算实验中优势保持,说明多样性与结构化难度相辅相成。
基线对比解读
- 与均匀采样 和基于难度排序的课程 相比,AES 通过能力剖面匹配避免了“表面多样实际同质”的陷阱,HDC 则克服了单一维度难度调整导致的学习断裂。
- 特别地,AES+HDC 相比典型的 ALPGMM 等课程学习方法,不仅在最终性能上领先,且在训练早期就展现出更稳定的提升,表明精心设计的环境分布比单纯调节采样顺序更有效。
- 该工作从环境分布设计视角出发,为多模态 Agent 训练提供了可工程化落地的方案,例如在构建训练集时,可先通过 AES 预筛选环境,再套用 HDC 编排课程。
行业影响
落地场景
本研究的 Ability-aware Environment Selection (AES) 和 Hierarchical Difficulty Curriculum (HDC) 可应用于任何需要多模态智能体在复杂环境中决策的场景:
- 机器人技能学习:利用仿真环境训练机械臂抓取、导航等任务。AES 从海量环境池中筛选覆盖不同能力的子集,避免重复;HDC 按任务难度递进,先简化物体识别,再增加遮挡和动态障碍。
- 自动驾驶仿真:在 CARLA 等平台中,智能体需应对天气、路况、交通参与者行为等多模态变化。AES 确保场景多样性,HDC 设计从车道保持到密集城市驾驶的课程,提升算法泛化能力。
- 智能客服对话:多模态客服需处理文本、语音和图片。AES 从对话日志中挑选覆盖不同意图和复杂度的环境,HDC 由浅入深训练,减少灾难性遗忘。
商业价值
- 降本:通过精准环境筛选与课程设计,减少无效探索,训练效率提升可达 30% 以上,直接节省 GPU 算力成本。
- 性能提升:更有效的训练分布带来 智能体在少样本和长尾场景的显著性能改善,降低线上故障率,减少人工接管成本。
- 缩短研发周期:HDC 自动化的难度编排替代人工调参,使算法工程师能从繁琐的环境工程中释放,加快模型迭代。
与现有工作流的集成
该方法作为一个 训练数据优化层,可无缝集成进现有 RL / IL 框架(如 RLlib、Stable-Baselines3)和仿真平台:
- 在环境采样阶段,AES 作为
EnvSelector,对原始环境池打分并筛选出多样性子集。 - 在训练循环中,HDC 作为
DifficultyScheduler,依据智能体表现动态调整 harness 强度和状态规模,控制环境复杂度。
客户只需在配置文件中指定目标技能集和难度策略,即可激活该优化,无需改动模型架构。
具体 Case
Case 1: 仓储机器人拣选
某电商仓储系统部署多关节机械臂进行商品抓取。在 Isaac Sim 中构建了 10,000+ 种环境组合(物体形状、材质、光照、堆叠方式)。使用 AES 筛选出 500 个覆盖“抓取、识别、避障”等核心技能的环境,HDC 设计难度递进:初期物体颜色鲜明、无遮挡;中期增加透明物体和随机光照;后期加入动态干扰。训练时间缩短 40%,上线后抓取成功率从 82% 提升至 95%。
Case 2: 金融对话助手
某银行开发一款多模态理财顾问,需处理语音、截图和表格。历史对话日志构建成训练环境。AES 从 20 万段日志中选取 1 万段覆盖“账户查询、风险评估、产品推荐”等能力的环境,HDC 先训练单轮问答,再扩展至多轮协商并引入图表解读。最终模型在复杂意图识别上 F1 提升 15%,用户满意度提升 8%。
局限
- 该方法依赖于对环境的“元能力”分解,需预定义原子能力集合并通过LLM进行标注,引入人工设计成本和推理开销,限制了在大规模动态环境下的可扩展性。
- 实验主要基于Crafter和BabyAI等网格世界环境,未在更复杂的3D多模态环境(如Minecraft、Habitat)中验证,方法的泛化性尚不明确。
- HDC的外层课程依赖对技能熟练度的估计,可能对环境变化敏感,且未探讨非平稳环境下的课程自适应机制。