Push-Wiper: 面向多样污渍与表面的通用机器人清洁——基于分段推挤轨迹
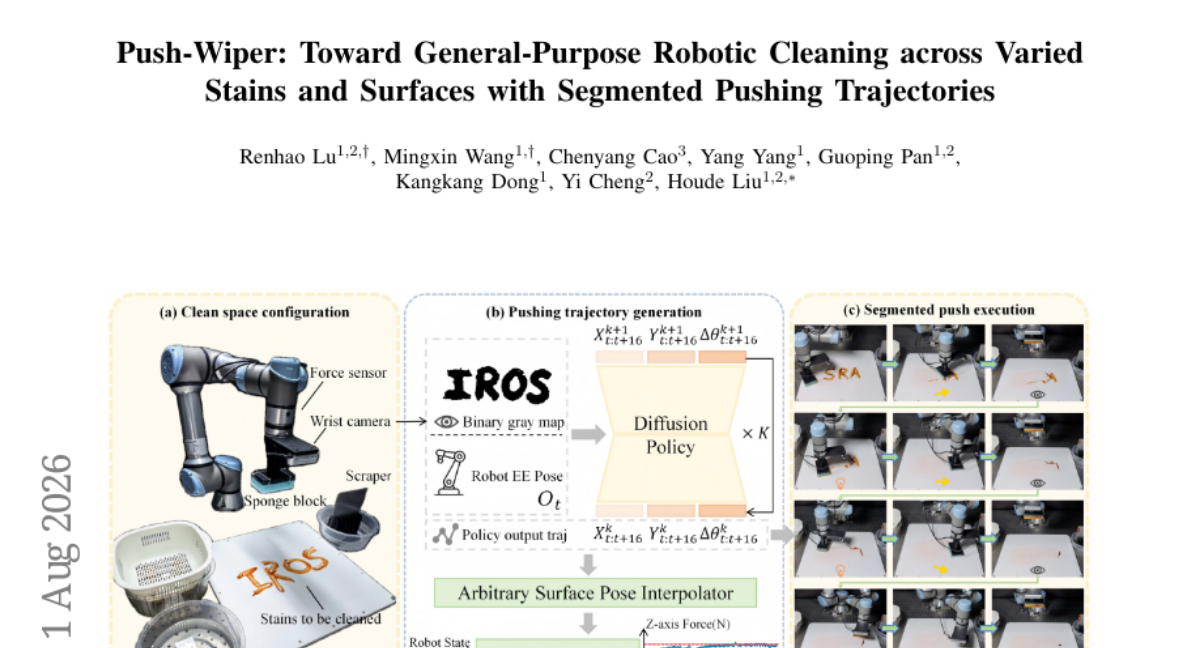
粘性污渍因高粘度和复杂流变性,仍是机器人表面清洁的主要挑战。传统擦拭易扩散污渍,而擦洗虽摩擦力强却可能损伤表面。为此,本文提出 Push-Wiper 框架,将粘性污渍清洁重构为聚集问题:通过海绵经分段推挤轨迹逐步收集污渍,再经后处理分离聚集物并实现海绵自清洁。 方法上,Push-Wiper 采用逐步聚集策略,并借助 扩散策略(Diffusion Policy) 生成自适应推挤动作序列,经由 任意表面姿态插值器(ASPI) 与混合力位控制器执行,从而泛化至不同空间分布的污渍。实验表明,Push-Wiper 的清洁分数(CS) 较基线方法最高提升 130%;且无需额外训练即可零样本迁移至固体残渣、液体溅洒、未见粘性污渍及不同几何形状的曲面。结果验证了其清洁有效性与强泛化能力。
论文精读
TL;DR Push-Wiper 将粘性污渍清洁转化为聚集问题,利用分段推动轨迹与扩散策略实现通用机器人清洁,性能超越基线 130%,并零样本泛化至固体、液体及曲面。
问题
问题背景:服务机器人清洁领域正从结构化环境向开放世界拓展,其中粘性污渍(如酱料、胶体、油脂)的高效清除成为决定机器人实用性的关键瓶颈。
现有方法局限:传统清洁方法主要基于擦拭或擦洗:
- 擦拭依赖吸附材料横向拖拽,但对高粘度污渍容易将其摊开而非移除,造成污染面积扩大。
- 擦洗通过高频摩擦剥离污渍,但容易损伤表面涂层,且在非平面几何上难以保持恒定接触力。
- 上述方法通常将污渍视为均匀流体,忽略了剪切变稀、粘弹性等非牛顿流变行为,导致清洁策略无法适应污渍的复杂力学响应。
为什么这个问题难/重要:粘性污渍的挑战在于其复杂流变特性:在外力下可能同时呈现流动与弹性形变,难以预测运动轨迹;同时,不同表面材质(如玻璃、曲面金属)的润湿性与摩擦系数差异显著,进一步增加了建模难度。此外,清洁过程需要在去除效率与表面保护之间取得平衡,而现有方法缺乏自适应能力。随着通用机器人平台(如人形机器人、移动操作臂)的兴起,业界对能够零样本泛化至未见污渍类型、曲面几何和固态/液态残留的清洁框架有迫切需求。
行业类比:如同视觉大模型通过分割一切(SAM)实现通用图像理解,机器人清洁也亟需一种“聚集-分离”的通用操作范式,能够跨污渍类型和表面形态实现可靠清理,而无需逐场景训练。
核心洞察
- 将粘性污渍清洁重新定义为「聚集问题」,而非传统的擦拭或擦洗。Push-Wiper 把清洁过程分解为分段推动聚集与后处理移除两个阶段,从根本上避免了擦拭导致的污渍扩散和擦洗可能造成的表面损伤,为高粘度、复杂流变特性的污渍提供了全新的解决范式。
- 利用 Diffusion Policy 生成自适应分段推动轨迹,并结合 Arbitrary Surface Pose Interpolator (ASPI) 与混合力位控制器执行,使单一策略能够零样本泛化到不同空间分布的污渍、未见的粘性物质、液体泄漏、固体残留乃至曲面。这种生成式动作与物理执行器的解耦设计,让系统无需针对新场景重新训练即可迁移,大幅提升通用性。
方法
Push-Wiper 将粘性污渍清洁重新定义为聚合问题,通过分段推动轨迹逐步收集污渍,而非传统的一次性擦拭。整体流程分为两个阶段:聚集阶段 (Gathering Phase) 和后处理阶段 (Post-processing Phase)。
输入与感知
系统通过深度相机获取场景点云及污渍区域掩膜,将其转换为空间中的可操作区域。该信息作为条件输入动作生成模块,以驱动机械臂携带海绵在任意表面完成推聚动作。
聚集阶段:从扩散策略到执行
- 动作生成:采用 Diffusion Policy 框架,以视觉观测和当前海绵位姿为条件,生成一系列自适应推动动作序列。扩散策略擅长建模多模态分布,能够针对不同形状、分布和粘度的污渍输出多样化的推聚路径。
- 轨迹执行:利用 Arbitrary Surface Pose Interpolator (ASPI) 将平面动作映射到实际曲面(如弯曲的桌面),使海绵始终保持与表面的相切接触。底层引入混合力-位置控制器,在保持法向压力的同时精确追踪切线方向运动,防止滑动或刮伤表面。
- 分段推聚:动作被分解为多个小段,每段结束后海绵抬起、向前移动并重新下压,模仿人类用铲子将粘性物质“推拢”的行为,有效避免连续推动造成的污渍扩散。
后处理阶段
聚集完成后,海绵将聚积的污渍运送到收集区域,并通过挤压或刮擦方式使污渍脱离海绵,同时完成海绵的自清洁,为下一轮推聚做准备。这一步骤保证了系统可持续工作,不会因海绵饱和而污染其他区域。
与同类方法的差异
相比传统基于擦拭 (wiping) 或擦洗 (scrubbing) 的方法,Push-Wiper 的核心区别在于放弃了对表面持续摩擦的依赖,转而利用分段推聚与扩散策略的组合实现跨粘稠度、跨表面几何形态的零样本泛化,且在相同实验条件下清洁得分 (Cleaning Score) 最高可提升 130%。
实验
实验设计
实验针对粘性污渍 (viscous stains) 的机器人清洁任务,对比 Push-Wiper 与传统擦拭 (wiping) 和擦洗 (scrubbing) 方法。主要评价指标为清洁分数 (CS),定义为移除污渍区域百分比。评估在多种污渍分布下进行,并扩展至零样本泛化测试:包括固体残留物、液体泼溅、未见粘性污渍和不同曲率曲面,以验证方法的通用性。同时定量分析后处理阶段的海绵自清洁效果。
关键发现
- Push-Wiper 的清洁分数最高超出基线 130%,表明分段推动轨迹与自适应动作生成显著提升了粘性污渍去除能力。
- 扩散策略 (Diffusion Policy) 与任意表面位姿插值器 (ASPI) 及混合力-位置控制器的结合,使策略能泛化至多样化污渍空间分布和表面几何,无需额外训练。
- 方法可零样本迁移至非粘性污渍和曲面,展现出强泛化性。
对比基线深度解读
传统擦拭在处理高粘度污渍时容易造成涂抹扩散,而擦洗的强力摩擦可能损伤表面。Push-Wiper 将清洁问题重新定义为聚集与去除,通过海绵的分段推动逐步将污渍聚拢,再统一去除,同时实现了海绵自清洁。这一范式转换避免了扩散和损伤,并利用学习型推行动作实现了自适应轨迹。与基线相比,不仅清洁效率大幅提升,更重要的是在安全性和跨任务泛化能力上取得突破。实验结果证明了以聚集为核心的清洁策略在处理复杂流体污渍时的优势。
行业影响
Push-Wiper 将粘性污渍清洁重新定义为聚合问题,通过分段推拉轨迹与力位混合控制,实现了对不同表面与污渍的强泛化能力。其核心思路与工程化设计对清洁机器人行业有直接推动作用。
落地场景
- 家用清洁机器人:扫地/擦地一体机可集成该框架,处理酱料、油污、宠物食物残渣等粘性污渍,减少人工介入。
- 商用清洁机器人:酒店、餐厅、商场等场景中,地面常有饮料、汤汁等粘稠液体,Push-Wiper 可提升清洁质量并防止污渍扩散。
- 特种清洁应用:食品加工厂、实验室、医疗环境中的粘性试剂或生物残留清洁,该方法对表面无损伤,并通过海绵自清洁避免交叉污染。
商业价值
- 降本增效:传统粘性污渍需人工反复擦洗,Push-Wiper 可一次清洁并将 清洁评分(CS) 提升达 130%,显著降低人工清洁频率与化学品消耗。
- 产品差异化:现有清洁机器人对液体和粘性物处理能力有限,集成该方法可形成关键卖点,提升产品溢价。
- 维护成本降低:自清洁海绵机制延长耗材寿命,减少用户更换频率。
与现有产品/工作流的接口
- 硬件层:仅需标准机械臂或移动底盘搭载海绵工具,配合末端力传感器即可部署,现有传感器方案(如 RGB-D 相机)可直接用于污渍定位。
- 软件层:ASPI 插值器与混合力位控制器可作为 ROS 节点集成到导航与操作管线中;Diffusion Policy 的推理可直接在边缘计算单元运行,无需云端。
- 数据流:训练好的策略可零样本迁移至新污渍、新表面,减少频繁数据采集与标注,便于快速适配不同机型。
具体落地 Use Case
- 电商仓储清洁:仓库内可能发生液体调料、蜂蜜等粘性货物破损泄漏,现有清洁机器人难以处理;Push-Wiper 可部署于已有自主移动底盘,在不更换硬件的情况下实现无人工清理,保障物流效率。
- 医疗服务机器人:医院地面或操作台可能粘有血渍、体液或药物残留,该方法通过轻柔推拢避免流体飞溅,结合自清洁功能满足卫生要求,可集成至消毒机器人工作流中。
局限
- **感知依赖性**:方法假设能够可靠获取污渍的初始空间分布(如通过视觉分割),但未探讨在遮挡、光照变化或污渍与背景颜色相近等挑战下的鲁棒性。感知失败可能导致推动轨迹规划不完整或错误,影响清洁效果,而论文未对感知模块的精度与召回进行系统性分析。
- **后处理局限性**:后处理阶段依赖海绵自清洁与材料分离,但实验未评估高粘性或已干结污渍的清除效果。长期运行下,海绵残留累积可能降低清洁效率,且需要额外维护(如清洗或更换),但论文未量化其耐久性及对整体系统可用性的影响。
- **环境与计算约束**:实验在较为简单的平面和简单曲面上进行,未涉及杂乱场景或动态干扰。扩散策略的在线推理可能带来较高计算延迟,在资源受限的嵌入式平台上难以满足实时性要求;此外,零样本泛化仅覆盖有限种类的污渍和表面,真实世界中的极端多样性和可变性仍待验证。