Articulated Object Reconstruction from Rest-State Observation
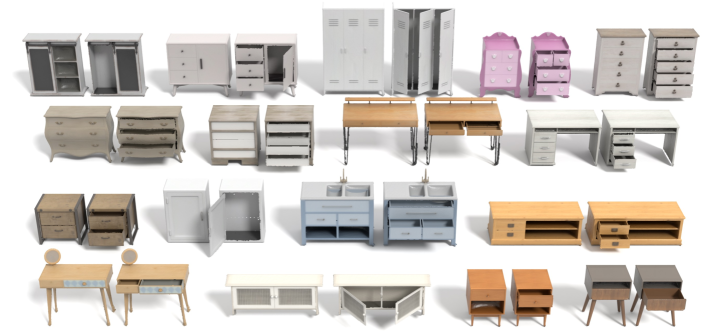
构建交互式数字孪生需要同时恢复三维几何与支配物体关节运动的运动学结构。然而现有关节物体重建方法要求从多个关节状态显式观测运动。 我们提出一种静止状态公式,从单一闭合构型重建关节物体。这是一个本质不适定的设定,需借助几何、语义与运动先验补偿运动线索的缺失。我们的框架采用显式网格作为中间表示,进行跨模型验证与融合,将视觉语言模型与分割模型的噪声输出协调为空间一致的部分结构。为在无观测运动的情况下估计关节参数,我们使用视频扩散模型合成关节假设,并通过几何一致性验证。 实验表明,我们的方法实现了准确的部分分解与物理上合理的关节运动,性能与基于运动观测的重建方法、生成方法及模块化预训练基线相当。
论文精读
TL;DR 从单一静止闭合姿态重建铰接物体,融合视觉语言与分割先验生成一致部件网格,并用视频扩散模型合成运动假设、以几何一致性验证关节参数,在无观测运动下达到与有运动观测方法相当的性能。
问题
问题背景
构建交互式数字孪生需要同时恢复 3D 几何与驱动对象运动的运动学结构,articulated object reconstruction 是其中的关键任务,典型对象如抽屉、笔记本电脑等。
现有方法局限
现有 articulated object reconstruction 方法通常依赖显式可观测的多 articulation states,通过跨状态运动轨迹推断 joint parameters。这一假设在真实场景中受限:许多资产仅提供单一 rest-state 观测(如商品图、静态扫描),此时运动线索完全缺失,传统基于运动分析的 pipeline 直接失效。此外,部分方法使用多视图或多状态序列,采集成本高,且对遮挡、铰接范围有限的对象鲁棒性差。
为什么难/重要
从单一封闭配置重建 articulated object 是 ill-posed 问题:同一几何外观可对应多种合理关节分解与运动范围。需要几何、语义与运动先验的强融合来补偿运动缺失。技术上,挑战在于:
- 视觉语言模型(VLM)与分割模型输出噪声高,直接融合会产生不一致的 part masks;
- 无观测运动时估计 joint parameters 需要额外的运动假设生成与验证机制。 业界关注度持续上升:数字孪生、机器人操作仿真、AR/VR 内容生成都亟需从低成本单状态输入获得可交互 3D 资产,降低人工标注与多状态采集开销。
行业类比
类似于从单张商品照片直接生成可拖拽、可开合的 3D 模型用于电商展示,避免多角度视频拍摄与人工绑定骨骼。
核心洞察
- rest-state 设定将 articulated object reconstruction 从依赖多状态运动观测,转变为利用视频扩散先验生成运动假设、再用几何一致性验证的生成式推理问题。传统方法需要显式可见的多个 articulation states 才能估计 joint parameters,而本工作从单一闭合配置出发,用 video diffusion model 合成 plausible motions,并通过 mesh 几何约束筛选合理假设,显著降低了对运动标注数据的依赖,为静态观测下的 kinematic structure 恢复提供了新思路。
- 显式 mesh 作为 intermediate representation,在 vision-language model 和 segmentation model 的输出之间起到跨模型验证与空间融合的作用。与直接融合语义特征或点云不同,mesh 提供连续的部件边界和几何约束,能够将 VLM 的层级知识、segmentation mask 的局部证据提升为全局一致的 part decomposition,并在后续 joint parameter fitting 中计算物理合理性,从而有效抑制多模型噪声,增强整体管线对不一致输出的容错能力。
方法
输入与整体流程
方法从单个闭合状态的观测(如多视角 RGB 或 RGB-D)出发,重建 articulated object。采用 explicit mesh 作为中间表示,将 VLM 与分割模型的 noisy 输出统一到几何载体上进行融合。
关键模块
- Part Segmentation:先由 VLM 生成部件层级树与初始 mask;通过 confidence-weighted evidence lifting 将 mask 置信度投影到 mesh 面片;再用 graph-based refinement 在 mesh 拓扑上传播标签,迭代 co-refinement hierarchy 与 part masks,得到空间一致部件分解。
- Articulation Estimation:对每个 part 调用 video diffusion model 合成可能的开合/旋转运动视频,生成 articulation hypotheses;随后 motion type classification 判断关节类型(旋转、平移等),并通过多帧轨迹与几何一致性约束拟合 joint parameters(轴位置、方向、运动范围)。
- Mesh Completion:对分割后的部件进行 solidification 与内部结构补全(如 drawer interior generation),输出封闭网格。
输出
最终输出具备准确 part decomposition 与物理合理关节参数的 articulated mesh,可直接用于 digital twin 交互。
与同类方法差异:多数 articulated object reconstruction 依赖多 articulation states 的可观测运动,本方法仅用 rest-state 观测,通过生成式运动假设与 mesh 上的几何验证弥补运动线索缺失。
实验
实验设计
方法在 单一静止状态 输入下评估,覆盖 部件分割 与 关节参数估计 两个子任务。对比三类基线:基于运动观测的重建方法、生成式方法、模块化预训练模型。数据集采用 MultiScan 真实扫描及合成 articulated 对象数据;通过构造 “two-state 输入” 作为运动观测基线的输入,确保公平比较。消融研究涵盖 co-refinement 模型选择、网格重建后端、视频生成设计。
关键发现
在没有显式运动线索的病态设定下,框架通过 vision-language model 与 segmentation model 的 co-refinement 生成空间一致的部件结构;视频扩散模型 合成的运动假设经几何一致性验证后,能估计物理合理的关节参数。实验表明,方法在部件分解精度和关节估计物理合理性上与运动观测方法竞争力相当,验证了语义与运动先验可补偿运动缺失。
与基线对比解读
- 与 motion-observing 重建基线 相比,本方法避免了多状态采集,仅凭单张闭合配置即可恢复可动结构,但可能对复杂运动链或低纹理对象存在误差积累(失败案例分析)。
- 与 生成式基线 相比,显式网格中间表示提供了可验证的几何约束,减少生成幻觉。
- 与 模块化预训练模型 相比,融合多模型证据提升一致性,但依赖上游模型质量。
行业影响
落地场景
数字孪生与仿真 是本方法最直接的应用场景。电商平台可从单张商品闭合姿态照片生成可开合的 3D 模型,用于 AR 试摆和配置器,无需多状态扫描。内容平台能批量创建可交互虚拟道具,提升场景丰富度。机器人操作仿真中,只需 rest-state 点云即可生成带关节参数的资产,加快训练环境搭建。
商业价值
核心降本体现在数据采集与标注:传统方法需要多 articulation states 或多视角视频,本方法仅需单个 closed configuration,减少实物摆位、拍摄和人工标注关节成本。增收来自 AR/VR 购物体验提升,可交互 3D 商品能提高用户参与度和转化率。对仿真服务商,提供自动化铰接对象建模可降低项目交付周期,标准化数字资产管线。
集成接口
本框架可作为现有 3D 重建管线(如 NeRF / 3DGS 或深度相机扫描)的后处理阶段。输入为单视角图像或彩色点云,输出为带部分分割和关节参数的显式网格。该网格可直接导入 Isaac Sim、MuJoCo 或 Unity/Unreal 进行物理仿真与渲染。由于依赖视频扩散模型合成运动假设,多假设生成较耗时,建议在云端批量处理或缓存常见类别先验,边缘端仅做推理。与 VLM、分割模型的融合逻辑可封装为独立推理服务,兼容 MLOps 流程。
局限
- **对上游视觉-语言模型与分割模型的强依赖**。方法将 VLM 与分割模型输出通过显式网格进行交叉验证与融合,但上游模型的系统性噪声(如零件边界模糊、语义歧义、透明或镜面材质下的错误分割)会直接传播到后续几何优化。虽然使用置信度加权和图形细化,但无法从根本上纠正错误语义标签,导致零件层级树构建或联合参数估计出现偏差。这一点在论文中虽有提及但未提供系统性失效分析,鲁棒性仍有疑问。
- **视频扩散模型生成的 articulation 假设可能违反物理约束**。方法依赖视频扩散模型合成运动帧并提取轨迹,但生成结果可能包含非物理变形、零件穿透或不符合运动链约束的动作。多种子共识和几何一致性筛选能滤除部分伪影,但对复杂关节(如球窝关节的自由旋转、多轴联动)或罕见运动模式可能仍产生不精确的联合参数,精度难以匹敌真实运动观测。
- **实验设置与泛化边界有限**。评估主要基于 MultiScan 等家居物品数据集,对一般物体类别(如工业零件、生物结构)的泛化性仅通过少量定性结果展示,缺乏量化基准。同时与观察运动的方法比较时,虽在 rest-state 设定下打平,但可能因为强先验在特定类别上占优,在开放式场景中性能未知。此外,推理需串行调用多个大模型并多次采样,计算开销和延迟可能限制实时或边缘部署。