将物理先验嵌入机器人学习:综述
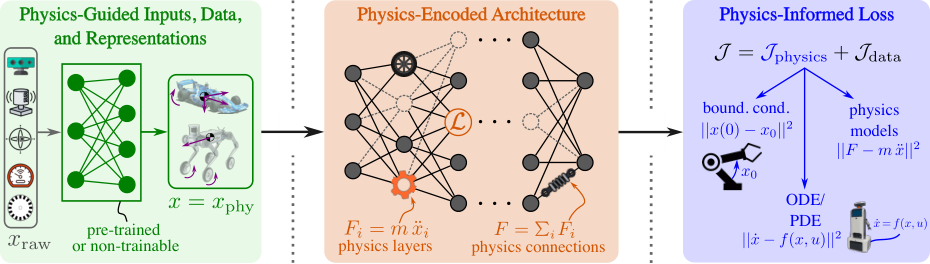
人工智能的快速发展正重塑机器人领域,并加速了基于学习的方法的采用。尽管纯数据驱动 方法在计算机视觉与自然语言处理中取得了显著成功,机器人技术仍受限于数据稀缺、复杂的真实世界交互以及对可靠运行的需求。这些挑战促使研究者探索物理嵌入式机器人学习(physics-embedded robot learning),即将物理先验嵌入学习算法。通过编码底层物理规律与约束,物理先验能以机器人特有的归纳偏置 弥补数据不足,有望提升泛化性、可解释性与样本效率。 然而,物理嵌入式机器人学习的文献在术语、方法论与应用领域上仍高度碎片化,难以对这一快速增长的研究体系进行评估。本综述涵盖广泛的物理先验、机器人应用与机器学习模型,从单层感知机 到生成式基础模型,对该领域进行了系统梳理。 我们采用统一的分类法,按物理嵌入方式对现有方法进行分类: 1. 物理引导的输入、数据与表示; 2. 物理编码的模型架构; 3. 物理约束的训练损失函数。 基于该分类法,我们回顾了机器人动力学学习、轨迹规划、预测、控制与估计 等方法,以及相应的开源软件生态。最后,我们指出关键开放挑战并展望有前景的未来研究方向。总体而言,我们认为物理先验提供了一种尤其契合机器人领域的归纳偏置,它补充而非取代 数据驱动学习,并推动构建更具泛化性、数据高效且可信的机器人系统。
论文精读
TL;DR 综述系统梳理了将物理先验嵌入机器人学习的方法,提出统一分类(物理引导输入、物理编码架构、物理信息损失),论证物理先验是机器人特有的归纳偏置,可提升泛化、数据效率与可信度。
问题
机器人学习领域近期高度关注 物理先验 与深度学习的融合,以缓解真实交互数据稀缺的问题。
纯数据驱动 方法在机器人控制中样本效率低,通常需要百万级交互步才能训练稳定策略;黑盒神经网络难以保证 能量守恒、运动学约束 等物理一致性,在分布外场景容易产生违背物理规律的预测。现有物理嵌入方法分散在 Lagrangian/Hamiltonian 网络、PINN、Neural ODE 等不同架构中,各自定义不同的嵌入方式(输入/架构/损失),缺乏统一分类与基准,导致跨方法比较困难,工程选型依赖经验。
物理先验与深度学习的融合存在核心张力:过强约束会限制模型表达能力,过弱约束则退化为普通数据驱动模型;不同机器人系统(刚性/柔性、欠驱动/全驱动)动力学差异显著,难以设计通用先验;实时控制要求毫秒级推理,限制模型复杂度。工业界在 自动驾驶、机械臂操作 等高风险场景迫切需要可解释、可认证的动力学模型,使该方向成为机器人学习的研究热点。
类似计算机视觉中从纯 CNN 到引入 几何先验(如多视角几何约束提升深度估计泛化),物理先验为机器人模型提供结构化归纳偏置,弥补数据不足。
核心洞察
- 该综述提出“物理嵌入位置”的统一分类法(physics-guided inputs/data/representations、physics-encoded architectures、physics-informed losses),解决了机器人学习领域术语碎片化、难以横向比较的问题。与以往按应用场景或算法家族划分的综述不同,这种分类直接对应工程实现中的注入点:输入特征、网络结构、损失函数。从业者可根据手头物理先验的形式(微分方程、约束、对称性)快速定位合适技术模块,降低选型成本。
- 论文将物理先验定位为机器人学习的领域归纳偏置,强调其与数据驱动方法互补而非替代。这一视角区别于将物理模型视为传统对比基线的做法,指出在数据稀缺与复杂交互条件下,物理结构能大幅提升样本效率和泛化能力,尤其适用于动力学学习与运动控制。该立场为混合建模路线提供了理论支点,也提示工程实践中应优先考虑将已知物理关系注入学习流程,而非完全依赖黑箱网络。
方法
本综述以现有文献为输入,构建统一分类体系,系统梳理物理嵌入机器人学习的方法。
核心分类法
原文提出三类物理嵌入路径:
- Physics-guided inputs, data, and representations:将物理模型、物理特征或几何/频域表示作为学习算法输入,引导模型利用物理先验。
- Physics-encoded model architectures:在网络结构中显式编码物理规律,如 Lagrangian/Hamiltonian 网络、模型结构化层、神经 ODE、变分积分器、混合残差架构等。
- Physics-informed training loss functions:用物理约束构造损失或奖励,如 PINN 风格的残差损失、能量守恒项,嵌入训练目标。
生命周期视角
作者追踪物理先验的完整生命周期:从先验的数学形式 → 嵌入到数据/结构/损失 → 影响学习动态与泛化 → 在机器人任务中的表现。该视角避免了仅按应用领域或模型家族划分的碎片化。
覆盖范围与分析
- 时间跨度:从单层感知机到生成式基础模型。
- 应用任务:动力学学习、轨迹规划、预测、控制、估计。
- 同时调查了开源软件生态(如
torchdiffeq、PySINDy、NeuroMANCER等),并归纳各方法之间的权衡。
输出是一份结构化地图:按 taxonomy 对 200+ 文献归档,指出不同嵌入方式在样本效率、可解释性、计算成本上的差异,并凝练出开放挑战与后续方向。
与同类综述的差异点:本文不局限于单一物理领域(如刚体动力学)或单一模型族,而是以“物理嵌入方式”为唯一主轴,横跨多种架构、任务与软件,提供跨范式的统一比较框架。
实验
实验设计概述
本论文是 综述,不包含传统意义上的实验基准测试或新数据集。其“实验”形式为对机器人学习中嵌入物理先验的文献进行系统化分类与归纳,范围覆盖 physics-guided inputs/data/representations、physics-encoded architectures、physics-informed loss functions 三大类别,以及机器人动力学学习、轨迹规划、预测、控制与估计等应用。
关键发现
- 物理先验为机器人学习提供领域专用 归纳偏置,在数据有限、交互复杂、需可靠运行的场景中可提升泛化、数据效率与可解释性。
- 现有工作碎片化严重,术语、方法论与应用领域分散,本综述通过统一分类法整合了从单层感知机到生成基础模型的方法谱系。
- 开源软件生态包括
NeuroMANCER、torchdiffeq、PySINDy等,覆盖模型结构化、神经微分方程与方程发现。
与基线方法对比解读
综述未提供数值对比,但通过归纳揭示:相比纯数据驱动学习,物理嵌入方法在样本效率和物理一致性上更具优势;然而其并非替代数据驱动,而是与之互补。实际工程选型时,需权衡物理先验的假设强度与模型的表达能力。
原论文核心论断:物理先验提供机器人学特有归纳偏置,为更通用、数据高效、可信赖的机器人系统铺路。
更多资源见 GitHub 仓库。
行业影响
落地场景
物理先验嵌入机器人学习可直接应用于数据稀缺、交互成本高 的机器人任务:
- 工业机械臂 精细装配、抛光,利用拉格朗日/哈密顿网络 编码动力学,减少试错。
- 自动驾驶 运动规划与预测,将车辆运动学模型作为网络约束,提升极端场景安全性。
- 无人机 在复杂气流下的轨迹规划,通过神经微分方程 保证能量守恒。
商业价值
- 降本:减少真实环境数据采集与标注开销,缩短模型迭代周期,降低研发成本。
- 增收/体验提升:提高机器人系统泛化与可靠性,加速产品落地,降低事故率,增强客户信任。
与现有产品/工作流的接口
- 可与 ROS 2 等机器人中间件集成,作为学习模块替换传统控制器或作为残差补偿。
- 软件工具如 NeuroMANCER、PySINDy 可直接嵌入现有 MLOps 流水线,在 PyTorch/TensorFlow 中定义物理损失联合训练。
- 利用 Isaac Sim 等仿真器生成物理一致数据,结合少量真实数据微调。
具体落地 use case
- 电商仓储机器人:在分拣场景中,使用拉格朗日神经网络 编码刚体动力学先验,仅需少量真实抓取数据即可适应不同货品重量与摩擦系数,减少现场调试时间。
- 自动驾驶轨迹预测:将自行车模型约束嵌入网络结构,使预测轨迹在高速过弯等极端工况下保持物理可行性,提升安全冗余。
局限
- - **分类边界模糊**:该综述采用 **physics-guided inputs/data/representations**、**physics-encoded architectures**、**physics-informed losses** 的三分类框架,但实际方法常存在交叉(例如 **Lagrangian Neural Networks** 既属于架构编码,又依赖物理引导损失),导致归类主观性较强。同时,综述覆盖范围截止于投稿时间,未能纳入 2024 年后出现的具身智能基础模型与物理先验深度融合的工作,时效性存在局限。
- - **缺乏定量对比**:作为 survey,文中未在统一基准上对不同 physics embedding 方法的性能进行实验评测,难以回答“在特定机器人任务中哪种物理先验嵌入策略更有效”。文中关于 trade-offs 的讨论主要基于定性分析,读者无法获得数据驱动的选型依据,工程落地时需要自行补充基准测试。
- - **应用覆盖不均衡**:论文涵盖动力学学习、轨迹规划、控制、估计等方向,但对操作、抓取、软体机器人等子领域的物理先验嵌入讨论深度不足,且对接触丰富场景、多物理场耦合问题的分析较少。软件工具部分列举了 **NeuroMANCER**、**PySINDy** 等,但缺少统一的 benchmark 集成方案,降低了实际参考价值。