ODEWorld: 一种基于物理时间流的连续预测架构
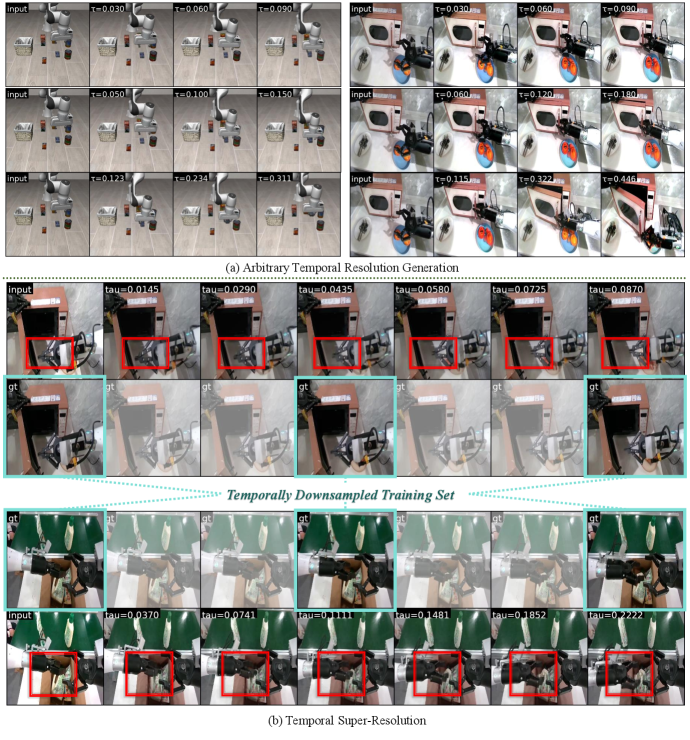
我们所在的物理世界中,空间与时间本质上是连续的。然而,现有的世界建模机器学习范式大多局限于离散时间预测,在捕捉物理世界动态方面效率低下。我们提出了物理时间流 (PT-Flow),一种学习在物理时间中运行的连续潜在速度场的新方法。关键在于,序列数据的底层动态由一个嵌入在结构良好的表示空间中的常微分方程 (ODE) 参数化。在此范式下,未来预测可被重新构建为通过 ODE 求解器在压缩潜在空间中进行的时间积分。 基于 PT-Flow,我们构建了 ODEWorld,一个高效且多功能的连续时间潜在世界模型。通过提取时变特征并在动态表示空间和潜在速度场上强制施加 ODE 性质,ODEWorld 有效解决了潜在世界模型文献中长期存在的表示崩溃问题。这也使得即使在长时域预测后也能实现高质量的图像重建。此外,其连续性允许任意时间分辨率甚至反向预测,这是大多数离散时间模型无法实现的。最后,ODEWorld 能提供丰富的规划导向信息以促进下游策略学习。 综合实验表明,ODEWorld 成功调和了利于规划的动态抽象与视觉真实性,在视频生成和机器人控制方面均表现出色。
论文精读
TL;DR ODEWorld 以物理时间流(PT-Flow)在潜在空间中建立连续时间 ODE 世界模型,解决了离散预测的表示坍缩问题,支持任意时间分辨率的双向预测,并显著提升视频生成与机器人策略学习效果。
问题
问题背景
世界模型(world model)正从离散时间步进向连续时间演化过渡。在具身智能和机器人操控等与物理世界交互的场景中,智能体需要感知连续变化的动态环境并做出实时响应,这对预测模型的时间分辨率灵活性与长期一致性提出了更高要求。
现有方法局限
多数主流潜在世界模型(如 Dreamer 系列、基于 Transformer 的自回归预测器)依赖固定步长的离散时间预测,存在两点关键局限:
- 无法建模连续动态:现实世界的时间是连续的,离散步长假设限制了模型处理变帧率观测或异步控制的能力,也无法做任意时间点插值或反向预测。
- 表示崩溃(representation collapse):长程预测时,潜在状态在自回归循环中逐渐丧失信息,导致生成的图像模糊甚至发散。这种现象根植于潜在空间的无约束演化,是阻碍长视频预测和可靠规划的核心瓶颈。
为什么这个问题难 / 重要
将连续动态嵌入高维观测的潜在空间面临三层挑战:
- 连续流场建模:需在压缩空间学习一个物理时间驱动的潜在速度场,并保证 ODE 数值积分的拓扑稳定性与求解效率。
- 表示空间解耦:动态特征(如运动)必须与时不变特征(如背景)解耦,否则速度场的扰动会污染语义信息,加剧崩溃。
- 规划导向的抽象:连续动态模型不仅要生成逼真画面,还需为下游策略提供时序一致与可微分的状态估计,在视觉逼真度和动态可控性之间取得平衡。
工业界对高帧率视频生成、机器人实时控制与自动驾驶预测等场景的连续世界模型需求迫切。突破离散步长限制将直接提升智能体的长程推理和闭环决策能力。
行业类比
这类似自动驾驶预测模块从固定锚点离散预测升级为连续轨迹 ODE 建模:后者可无缝适配多变的规划频率与临时中断,大幅提升安全交互的鲁棒性。
核心洞察
- 连续物理时间ODE建模取代离散预测:ODEWorld 通过 Physical-Time Flow 将时间建模为连续物理量,用 ODE 在潜在空间中参数化系统动力学,预测变成对速度场的时间积分。与主流离散时间世界模型(如 Dreamer 系列、Transformer-based 预测器)相比,它不再受固定帧率限制,天然支持任意时间分辨率采样、反向预测,并能在不额外训练的情况下处理不规则时间间隔,这对于真实世界中异步传感器数据和变时长规划具有直接工程价值。
- 动力学表示解耦与一阶ODE监督协同解决表示坍塌:ODEWorld 将潜在状态显式分离为时间无关的静态特征和时间相关的瞬时变化特征,并引入直接的一阶速度监督,强制潜在流形满足 ODE 性质。这一设计从根本上缓解了长期 rollout 时普遍存在的表示坍塌问题——即预测步数增加后潜在编码退化为无意义信息,导致重建模糊或失败。相较于仅依赖重构损失的隐式动力学模型,这种结构化先验使 ODEWorld 在数百步预测后仍能保持高保真图像重建,为长时间跨度的规划与环境想象提供了可靠基础。
方法
ODEWorld 是一个基于 Physical-Time Flow (PT-Flow) 的连续时间潜在世界模型,核心思想是将序列动态建模为潜在空间中的常微分方程(ODE),从而实现任意时间分辨率的预测与回溯。
输入与编码
模型接收图像观测序列 $o_{1:T}$,通过视觉编码器提取特征。关键设计是动力学表示解耦(Dynamical Representation Decoupling):将表征分解为 时不变分量(如背景、物体身份)和 时变状态(如物体位置、速度),后者直接送往连续动力学模块。
连续动力学建模:PT-Flow
解耦后的时变状态 $z_t$ 被视为物理时间 $t$ 上的连续函数,其变化由神经网络 $f_\theta$ 输出的 潜在速度场 $\frac{dz}{dt} = f_\theta(z_t, t)$ 参数化。训练时,利用一阶监督(Direct First-Order Supervision)强制相邻帧的潜在状态变化与速度场积分一致,而非仅依赖重构损失。这赋予了潜在空间明确的 ODE 动力学性质,有效缓解传统潜在世界模型中的表示崩溃(Representation Collapse),即长程预测下潜变量逐渐退化为常数的现象。
预测与输出
给定初始帧编码,通过 ODE 求解器(如 Euler 或 Dopri5)对速度场进行时间积分,可得到任意未来或过去时刻的潜在状态。重构时,将时不变分量与 ODE 输出的时变状态融合,经解码器生成图像。这种连续形式使得 ODEWorld 天然支持:
- 任意时间间隔预测,而无需重采样或固定步长限制;
- 后向预测与双向视频生成;
- 为下游控制提供稠密的规划导向信息,策略可直接在连续时间潜在动态上训练。
与同类方法的差异
相比依赖离散时间步的 Transformer 或 SSM 世界模型,ODEWorld 通过物理时间 ODE 显式建模连续演化,配合表示解耦与一阶监督,在视觉逼真度与策略学习效率上均取得显著优势,尤其避免了长程预测的漂移与崩溃。
实验
实验设计与评估方案
ODEWorld 在视频生成和机器人策略学习两大任务上评估。视频生成实验采用 LIBERO 和 LIBERO-LONG 数据集,与当前最优基线 V-JEPA 2 和 LDP 对比;策略学习以 LIBERO 和 AgiBot-World 真实机器人环境为测试平台,对比方法包括 GLCBC、SuSIE、Seer 和 VPP。消融实验涵盖动态表示解耦、一阶监督、视觉编码器及 token 数量等因素,全面验证设计选择。
关键发现
ODEWorld 的核心优势来自连续时间建模和 ODE 约束。在长时程预测中,它显著缓解了潜在世界模型常见的表示坍塌问题,即使经过数百步 rollout 仍能保持高质量的图像重建。物理时间流(PT-Flow)所学的连续速度场使模型支持任意时间分辨率的采样,并可进行反向时间预测,这是离散时间模型无法实现的能力。在策略学习方面,提取到的时变特征和结构化的动态表示空间为强化学习或行为克隆提供了规划导向的丰富信息,提升了复杂操作任务的成功率。
与基线方法的深度对比
与基于离散时间步的基线(如 LDP)相比,ODEWorld 在视频生成上不仅长时程一致性更优,而且视觉效果更逼真。V-JEPA 2 虽具有强大的表征能力,但其预测仍受限于离散分块,ODEWorld 的连续 ODE 求解可自然适应非均匀时间间隔。在策略学习任务上,相比依赖冻结视觉特征或单步预测的 Seer、VPP,ODEWorld 的联合动态-静态表示解耦为模型提供了关于环境变化的显式建模,使得策略能更好地利用时间动态信息,在多阶段长时程任务中优势明显。
行业影响
落地场景
ODEWorld 的连续时间预测能力使其天然适配需要高时间分辨率与灵活时域建模的场景:
- 自动驾驶与机器人仿真:利用 ODE 的连续积分特性,可在任意时间戳生成未来帧,支撑规划器在高动态环境下做精细决策。
- 交互式内容生成:游戏引擎、数字孪生中,可基于少量观测帧生成平滑的中间帧或进行反向预测,提升内容创作效率。
- 视频分析与预测:监控系统或媒体制作中,可根据部分历史帧推理缺失帧或预测长期未来,辅助异常检测、视频补全。
商业价值
- 降本:传统网络需为每种帧率单独训练或后处理插值,ODEWorld 以单一模型覆盖任意帧率,显著降低模型训练与部署成本。
- 增效:在机器人操作任务中,其丰富的规划导向信息可加速下游策略学习,减少交互数据采集需求,提升任务成功率。
- 体验升级:视频应用可实现无限帧率回放、慢动作生成及反向预测,为影视后期、VR 互动提供更自然的视觉连贯性。
与现有产品 / 工作流的接口
- 作为 隐式世界模型,ODEWorld 以编码器-ODE 核-解码器构建,可替换现有视频预测模型(如 V-JEPA、LDP)的离散步长模块。
- 在机器人学习栈中,它可直接作为视觉动态先验嵌入到基于模型的强化学习或规划器(如 GLCBC、VPP),输出稠密时间状态序列用于策略优化。
- 通过标准化的 VAE 结构,其潜在表示可轻松对接下游任务网络(如控制器的 Value Head 或视频生成器),无需大幅改动现有 pipeline。
具体落地 Use Case
- 电商增强现实(AR)试穿 / 展示:用户上传一张静态图片,ODEWorld 可生成连续视角变换的服装动态展示视频,或模拟布料物理飘动,提升购物体验。
- 工业机器人物料操作:在分拣、包装场景中,ODEWorld 预测物体在连续时间内的运动轨迹,为机器人手臂生成平滑的抓取路径,避免传统离散预测导致的动作抖动,提高成功率。
局限
- **计算效率与实时性受限**:虽然 ODEWorld 通过潜在空间连续积分实现了任意时间分辨率预测,但 ODE 求解器的数值积分过程(文中使用固定步长或自适应求解器)可能引入额外计算开销。论文未充分报告推理延迟,对于需要高频闭环控制的机器人任务或长视频生成场景,其在线效率可能不及离散步进模型(如 RSSM 或 Transformer 世界模型)。此外,训练中涉及 ODE 数值求解的反向传播,可能对高维观测的扩展性构成挑战,限制了在低算力设备上的部署。
- **依赖潜在空间质量与先验:** ODEWorld 的有效性高度依赖编码器对动态与静态特征解耦的质量(即 Dynamical Representation Decoupling)。当视觉场景具有复杂光照、遮挡或大范围出界物体时,解耦可能失效,导致预测精度下降。论文仅在相对结构化的机器人环境(LIBERO、AgiBot-World)上验证,未在更随机的自然视频或开放域世界模型中测试。此外,该方法虽支持反向预测,但反向积分的数值稳定性未见系统分析,长期反向预测可能出现偏差累积。