TransNormal-2: 面向精确法线估计的几何锚定 Rectified Flow 与边缘感知解码
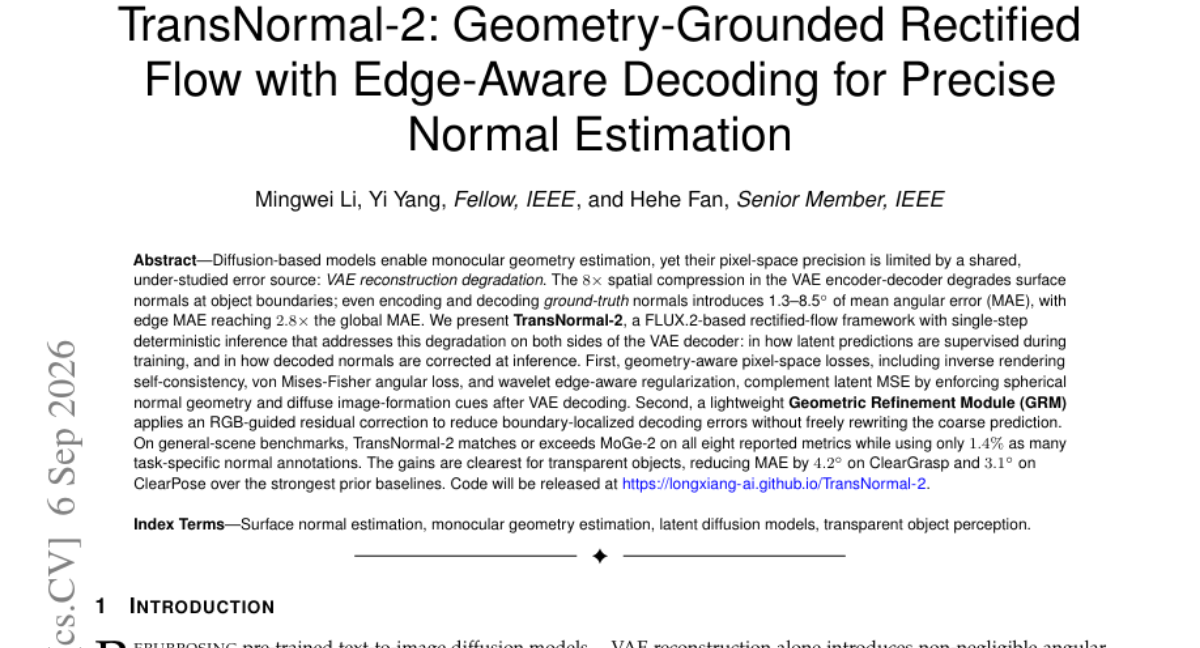
问题背景: 扩散模型已能实现单目几何估计,但像素级精度受制于一个共性且研究不足的误差源 —— VAE 重建退化。VAE 编码器-解码器的 8 倍空间压缩会破坏物体边界处的表面法线;即便对真值法线编码再解码,也会引入 1.3–8.5° 的平均角度误差(MAE),边缘 MAE 可达全局的 2.8 倍。 方法: 我们提出 TransNormal-2,一个基于 FLUX.2 的 rectified-flow 框架,支持单步确定性推理,从 VAE 解码器两侧同时缓解该退化: 1. 训练侧以几何感知的像素空间损失补充 latent MSE,包括逆渲染自一致性、von Mises-Fisher 角度损失与小波边缘感知正则化,在解码后约束球面法线几何与漫反射成像线索; 2. 推理侧由轻量级 Geometric Refinement Module(GRM)执行 RGB 引导的残差校正,削弱边界局部化解码误差,而不自由改写粗糙预测。 实验: 在通用场景基准上,TransNormal-2 在全部八项指标上持平或超越 MoGe-2,而任务特定法线标注量仅为其 1.4%。透明物体上收益最显著,相较最强基线在 ClearGrasp 上 MAE 降低 4.2°,在 ClearPose 上降低 3.1°。
论文精读
TL;DR TransNormal-2 基于 FLUX.2 rectified flow,针对 VAE 重建误差导致法线边界模糊的问题,引入几何感知损失与 RGB 引导残差校正,仅用 1.4% 标注追平 MoGe-2,透明物体 MAE 最多降 4.2°。
问题
问题背景
单目表面法线估计是 3D 视觉的基础任务,近期潜在扩散模型在密集几何预测上表现突出,但像素级精度成为新的竞争焦点。
现有方法局限
- 扩散模型通常使用 VAE 进行 8× 空间压缩,编码器-解码器在物体边界等高频区域产生显著重建误差。
- 即使将 GT 法线编码再解码,也会引入 1.3–8.5° 的 MAE,边缘 MAE 达全局的 2.8 倍,说明 VAE 本身是精度瓶颈。
- 现有方法训练时主要监督潜在空间(latent MSE),解码后仅用简单 L1/L2 损失,未显式补偿 VAE 退化;推理时也无针对性校正,导致边界法线模糊或偏移。
- 对于透明物体等无纹理表面,扩散模型法线估计误差更大,限制了在机器人抓取等场景的应用。
为什么这个问题难/重要
- VAE 压缩是扩散模型高效推理的关键,不能直接移除;如何在保留效率的同时修复边界退化,是典型的工程权衡难点。
- 法线估计的像素级角度误差直接影响下游任务(如抓取、AR、物理仿真),边界和透明表面尤其关键。
- 业界对少标注训练需求高,现有 SOTA 模型如 MoGe-2 依赖大量任务特定标注,而 TransNormal-2 仅用 1.4% 标注即可匹敌全部 8 项指标,证明该方向具有实际工程价值。
- 透明物体几何估计在机器人操作、自动驾驶场景中逐渐受到重视,但缺乏纹理和反射特性使传统方法失效。
行业类比
该问题类似语音合成中声码器(vocoder)的重建损失限制波形细节,或图像超分中编码器瓶颈丢失高频纹理;同样需要在解码端引入几何约束或轻量细化模块来恢复边界精度。
核心洞察
- VAE 重建误差是 latent diffusion 法线估计的主要精度瓶颈,且边缘误差被显著放大,该问题此前未被系统量化。TransNormal-2 通过编码-解码 GT 法线的实验揭示 1.3–8.5° MAE 与边缘 2.8x 放大倍数,将误差归因于 VAE 解码端。不同于仅改进扩散过程或任务头的工作,本文在训练和推理两侧同时干预:训练时施加几何感知损失,推理时用 GRM 修正,从而精准解决边界退化。
- 训练侧逆渲染自一致性、von Mises-Fisher 角度损失与小波边缘正则等像素空间几何损失,配合推理侧轻量 GRM 的 RGB 引导残差修正,在单步确定性推理下实现高效高精度。GRM 只做残差修正而非自由重写,避免破坏粗预测结构。相比多步采样或后处理滤波方法,该方案推理开销低且边缘精度提升明显,同时仅用 1.4% 任务特定标注即达到或超越 MoGe-2,展现了极强的数据效率。
方法
输入与流程
输入单目 RGB 图像,TransNormal-2 采用 FLUX.2 的 VAE 将图像编码到 latent 空间,并由 rectified flow 模型在 latent 中直接预测法线编码,单步确定性解码得到初始法线图。单步推理避免了多步采样,实际部署效率较高。
关键模块:Geometry-Aware Losses
训练阶段除 latent MSE 外,引入三个像素空间损失,在解码后的法线图上监督:
- Inverse rendering self-consistency:基于漫反射假设,约束法线与图像明暗线索一致。
- von Mises-Fisher angular loss:在球面空间度量法线方向误差,避免欧氏空间失真。
- Wavelet edge-aware regularization:通过小波分解强化边界细节,抑制边缘模糊。 这些损失直接作用于 VAE 解码输出,反向缓解编码-解码过程中的几何信息损失。对工程而言,该设计可扩展至任何 latent diffusion 框架,无需修改 VAE 本身。
关键模块:Geometric Refinement Module (GRM)
推理阶段加入轻量级 GRM,以 RGB 图像为指导,对解码的粗法线进行残差校正。GRM 仅预测边界局部残差,不重新生成完整法线图,从而保持粗预测的全局结构,同时修复边缘退化。轻量结构可插拔,便于嵌入现有推理管线。
输出与差异
最终输出高精度表面法线。与同类扩散法线方法相比,TransNormal-2 显式建模 VAE 重建退化,从训练监督和推理细化两端同时缓解,且仅需极少任务特定标注(约 1.4%)即可达到或超越 SOTA,适合数据稀缺的实际场景。
实验
实验设计
TransNormal-2 在一般场景基准(与 MoGe-2 对齐的 8 项指标)和透明物体基准(ClearGrasp、ClearPose)上评估单目表面法线估计。实验对比对象为 MoGe-2 等最强先前基线,使用 MAE(mean angular error)作为核心精度指标。特别地,作者首先量化了 VAE 重建退化:编码-解码 GT 法线即引入 1.3–8.5° MAE,边缘区域 MAE 达全局的 2.8 倍。
关键发现
- 一般场景:TransNormal-2 在所有 8 项报告指标上匹配或超过 MoGe-2,且仅使用 1.4% 的任务特定法线标注。
- 透明物体:在 ClearGrasp 上 MAE 降低 4.2°,在 ClearPose 上降低 3.1°,相对最强先前基线。
- 归因:性能提升来自几何感知像素空间损失(逆向渲染自一致性、von Mises-Fisher 角损失、小波边缘正则)与轻量 GRM 的 RGB 引导残差修正,两者协同抑制 VAE 解码边界误差。
基线对比深度解读
与 MoGe-2 相比,TransNormal-2 的关键差异在于显式建模 VAE 重建退化:MoGe-2 依赖大量标注数据弥补解码误差,而 TransNormal-2 通过训练期几何监督和推理期边缘修正,在极少量标注下达到同等或更优精度。透明物体上的大幅提升尤其说明边界局部误差是传统方法的主要瓶颈,GRM 的残差设计避免“自由改写”粗预测,保持了全局一致性。工程启示:对于 latent diffusion 的密集几何预测,后处理模块 + 几何感知损失比单纯增加数据规模更高效。
行业影响
落地场景
TransNormal-2 面向单目法线估计,核心收益在边界精度与透明物体。适用场景包括:
- 机器人抓取与物流分拣:透明玻璃瓶、塑料包装、反光金属件等常见物品,传统法线估计误差大,该方法可显著提升抓取规划成功率。
- 电商 3D 商品展示:用户上传单张照片即可重建带准确表面几何的商品模型,尤其适合玻璃器皿、透明包装等品类。
- AR / VR 空间感知:实时遮挡、虚拟光照与阴影渲染需要可靠法线,单步确定性推理满足低延迟要求。
商业价值
- 降低标注成本:仅需 1.4% 的任务特定法线标注即可达到或超过 MoGe-2,对标注预算敏感的业务可直接复用预训练模型或少量微调。
- 减少错误与损耗:透明物体 MAE 较最强基线降低 4.2° (ClearGrasp) 和 3.1° (ClearPose),在机器人抓取中可显著降低掉落/损毁率。
- 提升视觉体验:边界几何更锐利,减少 AR 合成中的伪影,增强用户信任与转化。
与现有工作流接口
模型基于 FLUX.2 的 latent diffusion 架构,训练侧通过 geometry-aware losses 与 GRM 强化 VAE 解码后的像素空间精度。部署时:
- 直接替换法线估计模块:对外提供单目 RGB → 法线图的 API,输出连续表面法线。
- GRM 作为后处理插件:轻量 RGB 引导残差校正模块,可附加于现有法线估计网络之后,无需重新训练主干。
- 单步推理 + LoRA 低秩适配:适合边缘设备或云端低延迟服务,开发者可用小数据集微调特定品类(如透明物体)。
关键局限:VAE 8× 压缩带来的边界退化是 latent diffusion 通病,若业务对像素级精度要求极高,建议保留原始分辨率分支或使用 GRM 输出。
局限
- **VAE 退化分析限定于 FLUX.2 的特定 VAE**。论文系统分析了 8× 空间压缩下的重建误差,但结论的通用性存疑:不同扩散模型(如 SDXL、SVD)的 VAE 在边界退化模式上可能差异显著,跨架构迁移 GRM 与损失设计是否仍然有效尚未验证。此外,逆渲染自一致性损失依赖理想朗伯表面假设,对镜面/透明材质可能引入偏差,而透明物体恰恰是论文强调的优势场景,理论与实验结果之间存在张力。
- **标注效率优势依赖特定数据构成**。论文声称仅需 1.4% 的特定法线标注即可达到或超越 MoGe-2,但这一比例基于特定的数据筛选与预训练权重,若更换预训练模型或目标域,微调所需的标注量可能非线性增长。同时,GRM 仅做 RGB 引导的残差校正,缺乏对全局几何一致性的约束,在严重遮挡或极端光照下可能无法纠正根本性的解码错误,仍会保留粗预测中的结构性偏差。
- **单步确定性推理牺牲了不确定性建模能力**。相比多步扩散或集成方法,TransNormal-2 无法提供法线估计的置信度估计,在机器人抓取、自动驾驶等安全敏感场景中,缺乏不确定性度量可能限制其落地。此外,评估基准以 MAE 和边缘误差为主,缺少对表面连续性、法线方向一致性等更细致的几何指标验证,与 MoGe-2 等工作的对比也未覆盖所有公开基准,泛化性证据有待加强。