SULAND v2: 面向域偏移下 UAV/UGV 地面地雷检测的精炼 RGB 数据集与深度学习目标检测基准
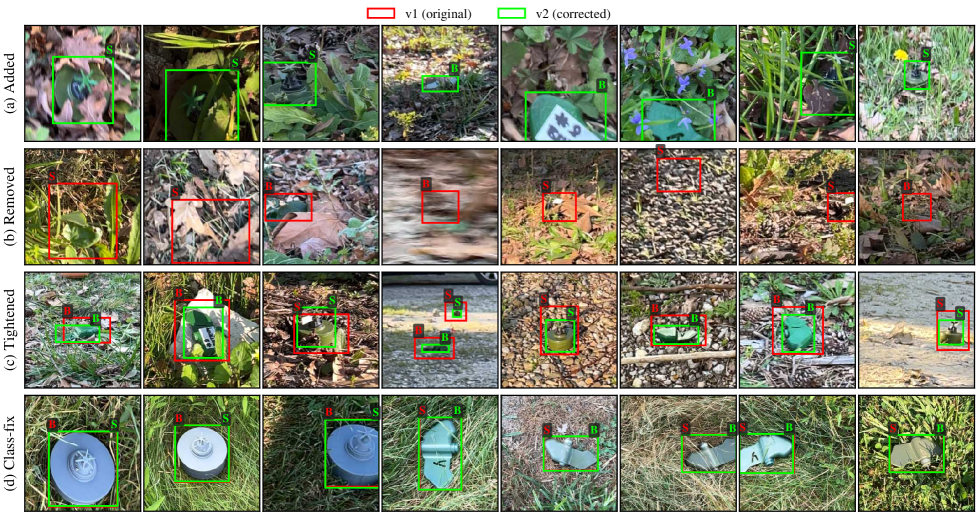
RGB 图像为无人机/地面车辆(UAV/UGV)在地面地雷检测中的勘测支持提供了一种实用、低成本的选择,但目标检测器在这一安全关键领域仍未得到充分探索。有限的跨架构基准测试和不足的分布外(OOD)分析,掩盖了检测器在不同部署条件下的泛化能力。公共 RGB 地雷数据集的稀缺进一步加剧了这一挑战,使 SULAND 成为 PFM-1 和 PMA-2 检测的关键基准。然而,检查发现 SULAND 存在缺失/错误标注、定位误差、可见性标准不一致、视觉伪影、时间标注不一致以及颠倒的 OOD 类 ID 约定等问题。 我们提出 SULANDv2,一个经过精炼的 RGB 地面地雷数据集与基准。在保留原始图像和划分的前提下,我们手动修订标注,确保完整性、精确定位、标签有效性和类别一致性。SULANDv2 包含 33,771 张图像 和 12,433 个边界框。我们评估了九个系列下的 35 种检测器配置。标注改进使 YOLOv8 的分布内(IID)测试 mAP@50 提升了 14.6–19.6 个百分点,而修复 OOD 类 ID 约定使 YOLOv8 的平均 OOD mAP@50 提高了约 25 个百分点。 在 SULANDv2 上,YOLOv12-Small 取得了最高的 IID mAP@50(0.908),而 RF-DETR-Large 展现了最强的 OOD 性能(0.799 mAP@50,0.675 召回率)。我们的结果表明,高 IID 精度并不能保证操作就绪性。SULANDv2 为评估基于 RGB 的排雷勘测支持中的域偏移鲁棒性提供了可靠的基准。
论文精读
TL;DR SULAND_v2 系统修正原始地雷检测数据集的标注错误,使检测器 mAP 提升高达 19.6 个百分点,并揭示高 IID 精度不保证 OOD 鲁棒性,为安全攸关的域偏移评估提供可靠基准。
问题
地雷探测领域正积极引入低成本 UAV/UGV 搭载的 RGB 图像与深度学习目标检测,以期实现安全、高效的自动化调查。但公开的 RGB 地雷数据集极度稀缺,唯一的基准数据集 SULAND 存在严重的标注缺陷:大量漏标、误标、定位偏差、可见性标准不一致、视觉伪影及类别 ID 反转,直接导致模型训练目标错误、评估分数失真。
现有研究仅使用少数架构进行测试,且未系统分析域偏移 (Domain Shift) 下的泛化能力。粗糙的标注会掩盖模型在未见环境中的脆弱性,使得高 IID 精度被误认为已具备部署可靠性,构成安全隐患。
地雷检测是极高安全性要求的应用,漏检可致命,误检则浪费人力排爆。域偏移源于环境、光照、视角等因素,对模型泛化构成核心挑战。净化数据集并建立多架构、OOD 的严格基准,是弥合实验室与实地表现差距的必然要求,也与业界对安全关键 AI 系统稳健性的普遍关注高度一致。
这一问题与自动驾驶感知模型需应对不同天气、城市域偏移的场景类似:数据集质量与域泛化基准直接决定系统在上线时的信任度。
核心洞察
- 数据集标注质量是安全关键目标检测的性能瓶颈而非模型架构。SULAND_v1 的标注错误导致几乎所有检测器的 mAP 被系统性压低 14.6–19.6 个百分点,而 OOD 类别 ID 颠倒问题更使平均 mAP 偏低了约 25 个百分点。这揭示了一个通常被忽略的事实:在标注噪声较大的领域(如地雷探测),**数据清洗产生的增益远超更换模型架构**,且错误的标注会扭曲模型排名和鲁棒性结论。因此,在类似高风险场景中,投入资源审计和修正标注比盲目尝试新模型更具性价比。
- IID 高精度并不代表操作就绪,OOD 泛化才是决定部署可行性的核心指标。在 SULAND_v2 上,YOLOv12-Small 取得最高的 IID mAP@50(0.908),但 RF-DETR-Large 的 OOD mAP@50(0.799)和 recall(0.675)均显著优于其他模型,表明不同架构对域偏移的敏感度差异巨大。这使得 benchmark 从单纯追求排行榜分数转向**评估架构在未知环境下的稳定性**,为实际无人机/无人车扫雷任务提供了更有价值的选型依据。
方法
数据审计与问题诊断
输入为原始 SULAND_v1 数据集,包含无人机 / 地面车辆拍摄的 RGB 图像及 PFM-1、PMA-2 两类地表地雷的边界框标注。作者首先制定审计协议,系统检查 v1 的每一张图像和标注文件,识别出七类关键缺陷:
- 缺失或不完整标注:部分地雷目标未被框出。
- 误报标注:无目标区域错误出现边界框。
- 定位偏差:边界框未紧密包围目标,或包含过多 / 过少背景。
- 部分可见性标准不一致:对遮挡目标的标注规则前后矛盾。
- 非代表性伪影:图像中出现无关物体或合成噪声。
- 图像质量退化:模糊、过度曝光等影响判读。
- 类别 ID 错配:标签类别与真实目标不符,且 OOD 评估中的类别编号采用倒置约定,导致与检测器输出不兼容。
标注精炼与一致性重建
基于审计结果,作者设计了一套重新标注原则:
- 完整性:确保每张图像中所有可见地雷均被标注。
- 精确定位:边界框严格贴合目标轮廓,消除冗余背景。
- 标签有效性:移除假阳性框,修正类别 ID。
- 类间一致性:统一部分遮挡等情况的标注逻辑,消除时序抖动。
由领域专家手动逐张修正,同时保留原始图像与训练 / 测试 / OOD 数据划分不变,仅替换标注文件,形成 SULAND_v2。最终数据集含 33,771 张图像、12,433 个高质量边界框。
多架构检测器基准构建
输出阶段不提出新检测模型,而是利用精炼数据集构建标准化评测协议:
- 检测器集合:覆盖 9 个家族、35 种配置,包括 YOLOv8/v9/v10/v11/v12、RT-DETR、RF-DETR 等。
- 训练设置:采用各自官方推荐的训练策略,在相同数据划分、相同超参搜索空间下完成收敛,避免因欠拟合或过拟合引入偏差。
- 评估维度:分别衡量 IID(分布内)和 OOD(分布外)性能,主要指标为
mAP@50和Recall,同时记录推理速度。
修复原始数据中的 OOD 类 ID 错误后,YOLOv8 的 OOD mAP@50 均值提升约 25 个百分点,证明标注质量对域偏移下泛化评估的关键影响。
与同类工作的核心差异:SULAND_v2 并非简单堆叠新检测器,而是通过系统化的标注审计与修正,首次在开源地雷检测数据集上提供可靠的 IID–OOD 基准,消除了因标注噪声导致的性能假象。
实验
实验设计
作者在 SULAND_v2(33,771 张图像,12,433 个边界框)上系统评估了 35 个检测器配置,覆盖 9 个主流架构家族(YOLO、RT‑DETR、RF‑DETR 等)。实验严格遵循原 SULAND 的 IID/OOD 划分,统一训练超参与评估协议。为量化标注质量的影响,还设计了 跨版本训练‑测试:在 v1/v2 标注上分别训练,并在另一版本上评估,揭示标注错误对性能评估的扭曲程度。
关键发现
- 标注修正显著提升性能:YOLOv8 的 IID mAP@50 因标注精炼提升 14.6–19.6 个百分点;修正 OOD 类别 ID 惯例后,平均 OOD mAP@50 提高约 25 个百分点。
- 顶级模型表现:YOLOv12‑Small 以 0.908 mAP@50 登顶 IID 场景;RF‑DETR‑Large 在 OOD 设定下取得 0.799 mAP@50 与 0.675 召回率,展现出更强的域偏移鲁棒性。
- IID 高精度 ≠ 部署可靠性:多数模型在 OOD 条件下性能急剧下降,召回率与精确率的权衡变得更加尖锐,直接关系排雷任务的漏检风险。
与基线对比的深度解读
原始 SULAND v1 因漏标、虚警框、定位偏差、不一致的可见性准则等系统性问题,使检测器性能被严重低估,并扭曲了模型间的相对排名。例如,某些对标注噪声敏感的架构在 v1 上表现不佳,而在 v2 上却大幅回升,说明可靠的数据集是安全关键领域模型选型的先决条件。RF‑DETR 在 OOD 上的优势源于其 DETR 家族的可变形注意力对背景变化的适应能力,而 YOLO 系列虽在 IID 中领先,却因更依赖局部特征而泛化不足。这一结果警示:单纯追求分布内指标会掩盖野外部署的真实风险,域偏移鲁棒性必须作为独立的评估维度。
行业影响
落地场景
- 人道主义排雷与战后重建:无人机(UAV)和地面无人车(UGV)搭载低成本 RGB 相机,对大面积疑似雷区进行航拍或地面侦察,自动检测 PFM-1、PMA-2 等散落地表的地雷,生成雷区分布图,辅助排雷小组规划安全路径或建设清理。
- 军事侦察与车队防护:前方侦察 UGV 实时处理前视 RGB 影像,识别道路及两侧的可疑地雷,为行进车队提供早期预警;无人机对机动路线进行快速扫视,降低伏击风险。
- 工业危险物品巡检:方法可迁移至未爆弹(UXO)检测、管道周边异常物体识别等类似 RGB 遥感应用,扩展至边境安全、关键基础设施巡检等领域。
商业价值
- 降本增效:自动化检测替代人工目视解译或逐米金属探测器排查,单次无人机飞行即可覆盖数公顷,调查周期从天级降至分钟级,大幅减少高危区域的人员暴露和人力投入。
- 开源生态降低研发门槛:SULAND_v2 提供经过严格修正的高质量标注和跨域基准,中小型 AI 企业可直接基于该数据集预训练或微调,避免自建危险场景数据集的成本和安全风险,加速检测产品落地。
- 增值服务嵌入:在成熟的无人机航测软件(如 Pix4Dmapper、DJI Terra)中,基于 SULAND_v2 模型开发“AI 地雷识别”付费插件,或向人道主义组织提供 SaaS 云检测服务,开辟新的营收渠道。
与现有产品/工作流集成
- 边缘实时推理:将 SULAND_v2 预训练模型导出为 ONNX 或 TensorRT,部署于 NVIDIA Jetson 等嵌入式计算模块,实现机载端侧检测,仅回传警报坐标与缩略图,降低数据传输带宽和延迟。
- GIS 后处理流水线:检测结果结合 RTK/POS 定位数据生成标准 GeoJSON,直接导入 QGIS 或 ESRI ArcGIS,叠加高分辨率底图生成风险热力图,无缝融入现有地理信息分析流程。
- 持续学习闭环:新场景采集的少量标注数据可结合 SULAND_v2 基模型进行微调,逐步提升域外(OOD)泛化性能,适应不同植被、光照、地形下的检测需求。
具体落地 Use Case
人道主义排雷组织快速勘测
某国际排雷机构在遗留雷患区使用多旋翼无人机搭载 4500 万像素 RGB 相机,低空飞行采集正射影像。通过内部定制的分析平台,调用 RF-DETR-Large(基于 SULAND_v2 训练),自动标注疑似地雷点位并生成矢量文件。该流程将传统需数周的人工初勘压缩至数小时,风险区域入口减少 90% 以上,同时将 OOD 场景下的召回率稳定在 0.675 以上,避免漏检。军事侦察 UGV 实时预警
某型地面无人侦察车集成前视 RGB 摄像头和 Jetson Orin 模块,实时运行 YOLOv12-Small(优化后 mAP@50=0.908),对前方路面及两侧地表地雷进行逐帧检测。发现目标后通过 CAN 总线触发声光报警并自动标注地理坐标,在多变光照和地形条件下 OOD mAP@50 仍达 0.799,有效提升车队生存力。系统采用标准 Robot Operating System(ROS)节点封装,可快速集成到现有 UGV 控制栈中。
局限
- **数据多样性与泛化边界有限**:SULAND_v2 仅包含两种地表地雷(PFM-1 和 PMA-2),且图像采集自单一环境和季节条件,未覆盖不同地貌、光照、视角和传感器退化等真实域偏移因素。论文也指出 OOD 划分基于场地级场景切换,尚不能代表实际部署中更复杂的时变域偏移,如天气变化、相机参数差异或跨地域地貌差异。这限制了基准的普适性,难以直接评估检测器在各类非受控环境下的鲁棒性。
- **方法层面缺乏算法创新**:工作属于数据集修订与基准测试,未提出新的检测架构或域适应策略。尽管标注修正带来显著性能提升,并揭示了 IID 与 OOD 性能的脱节,但其贡献在于为现有检测器提供了更可靠的评估基础,而非在检测方法或域泛化技术上做出改进。对追求算法前沿的研究者而言,该工作提供的参考价值多集中在工程验证与数据集质量层面。
- **指标与评估维度不足**:基准仅以 mAP@50 和召回率作为核心指标,未纳入更细粒度的误检率分析、在极低虚警率下的检测率(如 FPPI 曲线)或计算/内存效率的深度对比。对于实际排雷场景,极低的虚警率是安全关键要求,缺乏此类分析降低了基准的操作指导价值。此外,未探讨检测器在极度小目标(远距离下目标像素数极低)或严重遮挡情况下的表现,这些问题在无人机/无人车视角中常见。