无人机高光谱 PFM-1 地雷检测中的人机协同特征自举
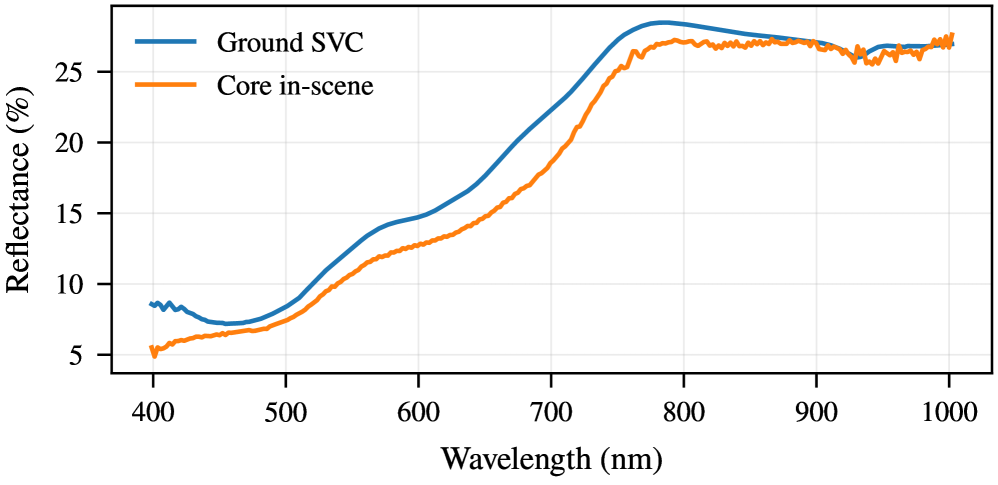
高光谱成像 (HSI) 可用于材料判别,但实际地雷筛查还取决于在发现目标前需检查多少虚警。本文研究在无人机 (UAV) 可见光-近红外 (VNIR) 高光谱图像中,使用光谱角映射 (SAM)、匹配滤波器 (MF)、自适应相干估计器 (ACE) 和约束能量最小化 (CEM) 进行 PFM-1 地雷检测。 我们比较了三种签名:地面测量的 SVC 签名、完全已知的场景内核心像素签名,以及模拟的人机协同签名自举。除接收者操作特征曲线下面积 (AUC) 和平均精度 (AP) 外,还报告了目标发现曲线和空间候选审查计数。 实验表明,完整审查自举在验证完所有七个目标区域后能达到完全已知的场景内签名性能,但所需审查工作量差异巨大:ACE 在两轮九次候选审查中确认所有区域,而 SAM 变体最终定位目标需数千次候选审查。 代码已开源:https://github.com/SagarLekhak/IEEEWHISPERS2026UAVHSIPFM1
论文精读
TL;DR 该论文提出无人机高光谱图像 PFM-1 地雷检测的**人机协同签名引导**方法,发现 ACE 检测器仅需 9 次人工复查即可锁定全部目标,显著降低实战扫雷的虚警排查成本。
问题
问题背景
无人机搭载高光谱成像 (HSI) 正在成为危险区域地雷筛查的重要手段,能够在近距离获取丰富的光谱信息以分辨地表材料,同时减少人员直接暴露风险。该领域当前聚焦于 操作可行性:如何在极少或不依赖场景特定标注数据的情况下,实现低虚警、高效率的目标发现。
现有方法局限
经典 HSI 目标检测器 (如 SAM、MF、ACE、CEM) 仅需一条目标光谱即可运行,非常适合缺少训练数据的操作场景,但它们的性能高度依赖目标光谱签名的准确性。传统签名获取方式主要有两种:
- 地面测量签名 (SVC): 在受控条件下采集,但与实际无人机成像时的光照、视角、表面状态、传感器响应和反射率反演等因素差异巨大,导致严重的光谱失配,虚警率急剧上升。
- 完全场景内核心像素签名: 需要事先精确已知目标位置来提取“完美”签名,在真实扫雷任务中不现实。 已有工作在签名适配、人在回路反馈方面进行探索,但通常缺乏 系统性的审查负担量化,即:为找到所有目标,不同检测器和签名更新策略到底需要人工核查多少个候选区域(虚警+目标)。
为什么这个问题难且重要
地雷检测的核心评估指标不仅是 ROC 曲线面积,更在于 目标发现曲线 和 空间候选审查数量——每发现一个真实目标需要付出多少虚警排查成本。技术挑战在于:
- 光谱变异多源且非线性:光照几何、混合像元、传感器噪声等使场景内目标光谱与先验签名之间存在难以建模的偏移。
- 操作约束严格:无法依赖大量标注数据来训练机器学习模型,必须基于单条目标光谱和背景统计完成检测。
- 人在回路的优化闭环设计:如何用最少的人工审查次数,快速收敛到接近“完全知情”的签名性能,直接影响任务安全与效率。 业界对此高度关注,因为降低审查负担意味着更快的扫雷进度、更低的人员风险和更经济的作业成本。
行业类比
类似主动学习中通过查询最有价值的未标注样本来减少标注成本,本文通过人工在环签名引导 (human-in-the-loop signature bootstrapping) 将审查行为转化为签名优化信号,用极少的交互(如 ACE 仅需 2 轮共 9 次审查)逼近理想检测性能,与计算机视觉中交互式分割、主动跟踪等工作理念相通。
核心洞察
- 人机协同的签名引导在实际排爆作业中能显著减少虚警审查负担,但不同检测器对同一引导策略的响应存在数量级差异。该工作通过模拟操作员逐步验证目标并更新光谱签名的流程,发现 ACE 仅需两轮共 9 次候选检查即确认所有 7 个目标区域,而 SAM 变体则需要数千次审查。这明确了在有限标注与交互成本的无人机高光谱探雷场景中,检测器本身的选择比获取完美光谱签名更影响效率,直接挑战了“更精确的签名带来更好检测”的常见假设。
- 经典模型驱动检测器在稀疏目标场景中展现出远超预期的实用价值,尤其是 ACE 在签名信息极少的条件下仍能逼近完全信息的场景内签名性能。与需要大量场景标注的深度学习路线不同,该研究验证了仅凭单一目标光谱与背景统计的经典方法,在加入简单的人机协同反馈后,即可实现可操作的探测流程。这为低资源、高风险的真实环境部署提供了轻量且可解释的基线,启示工程实践应优先评估检测器鲁棒性而非盲目追求复杂模型。
方法
输入
- UAV VNIR 高光谱影像:由无人机搭载可见光-近红外传感器采集,覆盖怀疑含有 PFM-1 地雷的场景,附逐像素真值标签(地雷/背景)和地面 SVC 光谱仪 测量的目标参考光谱。
- 候选光谱签名:实验比较三种签名来源——(1) 地面实测 SVC 签名(未考虑场景辐射畸变);(2) 全知场景内核心像素签名(从已知地雷像素提取的纯像元光谱,作为理想上限);(3) 模拟人机协同引导签名(从粗到精迭代提取)。
关键模块
经典高光谱目标检测器
采用四种无需场景标注训练的检测器:光谱角填图(SAM)、匹配滤波器(MF)、自适应余弦估计器(ACE) 和 约束能量最小化(CEM)。这些方法仅需一条目标光谱和影像背景统计(均值、协方差矩阵等),适合操作筛查场合。SAM 计算光谱夹角;MF 在白化空间中匹配目标;ACE 等价于 MF 但归一化背景能量;CEM 设计滤波器约束目标响应为1并最小化整体输出能量,旨在抑制背景。人机协同签名引导协议
模拟迭代式筛查工作流:- 初始阶段:使用地面 SVC 签名或简单先验运行检测器,生成检测热力图。
- 候选审查:操作员按检测置信度降序逐点审视,标记真目标(地雷)并记录审查次数。
- 签名更新:将确认的地雷像素光谱用于更新目标签名(例如取平均或提取最纯净像元),再重新运行检测器。
- 终止条件:所有七个目标区域均被找到即停止。文中对比了“全审查引导”,即确认每个目标后都更新签名,直至达到与全知场景内签名相当的性能。
评估策略
- 除常规 ROC AUC 和 平均精度(AP) 外,引入面向任务的指标:目标发现曲线(累积发现目标数随审查候选数的变化)和 空间候选审查计数(达到全部目标所需的检查数量)。该类指标直接反映操作员负担和筛查效率。
输出
- 各检测器在三种签名条件下的性能对比,量化引导过程带来的增益;关键发现是 ACE 仅需两轮迭代、审查九个候选即可确认全部目标,而 SAM 变体需数千次审查,凸显检测器对签名质量的敏感性差异。
方法差异点:与传统 HSI 目标检测评估仅关注像素级分类指标不同,本文将操作员审查成本纳入评估,并通过闭环引导模拟真实人机协同筛查,而非依赖大规模标注数据训练机器学习模型。
实验
实验设计叙述
本研究在无人机搭载的可见光-近红外 (VNIR) 高光谱影像数据集上评估四种经典目标检测器:SAM、MF、ACE、CEM 。实验比较三种目标签名来源:
- 地面光谱仪实测的 SVC 签名;
- 从场景中手动提取的 核心像素签名 (fully informed in-scene),代表先验已知目标的理想上限;
- 模拟 人在回路签名引导 (human-in-the-loop bootstrap),通过逐步人工审查候选目标来迭代更新签名。
评估指标除传统 ROC-AUC 与平均精度外,重点引入 目标发现曲线 和 空间候选审查计数,以量化发现全部目标所需的人工审查工作量。
关键发现
全审查引导在验证全部 7 个目标区域后,检测性能可达到完全知情场景签名的水平,但不同检测器所需的审查轮次和候选数量差异巨大。
- ACE 仅需 2 轮 反馈、总共审查 9 个候选目标 即可确认所有目标区域;
- SAM 变体 则需要审查 数千个候选 才能发现最后一个目标位置。
这表明 ACE 对签名不匹配具有更高鲁棒性,能更快锁定真实目标;而 SAM 这类基于光谱角度的检测器易受背景变化干扰,产生大量假阳,浪费审查资源。目标发现曲线直观反映了“投入多少审查代价能回收多少个目标”,比 AUC 更贴近实际扫雷任务效能评估。代码已开源至 GitHub。
与基线对比的深度解读
相比地面签名 (SVC) 基线,人在回路引导通过场景自适应的签名更新,显著弥补了光照、视角、传感器响应等造成的签名偏移,最终逼近甚至达到完全知情场景签名的性能上限。然而,逼近效率强烈依赖于检测器特性:
- ACE 假设目标与背景竞争模型,对签名误差容忍度高,仅需极少量反馈;
- SAM 对光谱形状敏感,场景中同类材料的微小差异就会导致检测置信度下降,需要大量候选审查才能收敛。
这提示在实际排雷部署中,若允许操作员少量交互(例如 10 次以内),选择 ACE 等鲁棒检测器可大幅降低人力成本;而 SAM 类方法更适合离线精细分析或当人工审查成本极低时。该研究的模拟 bootstrap 协议也为评估不同人在回路策略提供了可复现的框架。
行业影响
落地场景
该技术适用于无人机高光谱(UAV HSI)目标检测中标注数据稀缺、误报代价高的场景。直接应用包括:
- 人道主义排雷与战地清理:对 PFM-1 等塑料地雷进行广域筛查,降低人员风险。
- 工业无损检测:如半导体晶圆、纺织品、食品产线中,利用高光谱成像发现罕见缺陷,人工复审成本极高。
- 环境监测:非法倾倒、油污泄漏等小目标的搜寻,需在大量背景中定位异常。
商业价值
核心价值在于大幅降低人工复审工作量,直接从运营成本切入:
- 降本:ACE 在实验中仅需 9 次人工确认即可覆盖全部目标区域,而 SAM 需要数千次。将类似方法嵌入产品,可让标注团队处理复杂场景时节省 90% 以上的复审时间。
- 增效:
human-in-the-loop签名引导使系统在极稀疏反馈下快速逼近理想检测器性能(fully informed in-scene signature),缩短模型冷启动周期,让无人机巡检系统更快部署到新区域。 - 风险控制:减少漏检,对于生命攸关的排雷任务,可显著提升安全边际。
与现有产品/工作流的接口
该方法基于经典检测器(SAM, MF, ACE, CEM),不依赖大规模训练数据或 GPU 集群,可直接插入现有无人机影像分析管线:
- 集成方式:作为一个轻量级后处理模块,接收初始光谱签名和检测热图,通过操作员界面(如 QGIS 插件或 Web 标注工具)让用户标注少量候选目标,模块自动重算签名并刷新检测结果。
- 现有生态兼容:与无人机任务规划软件(如 DroneDeploy、Pix4D)、高光谱预处理工具(如 ENVI、Python 的
spectral库)无缝对接,仅需标准反射率数据。
具体落地 Use Case
- 全球人道主义排雷组织:利用消费级无人机搭载 VNIR 高光谱相机扫描可疑区域,地面操作员通过平板电脑对 ACE 输出的前 10 个候选目标做
accept/reject,系统在 2 轮交互内锁定全部地雷位置,使每平方公里排查成本从数万美元降至数百美元。 - 跨国电子产品制造商:在手机屏幕玻璃缺陷检测中,初始用标准缺陷光谱检测,产线质检员每日只需确认几个新出现的瑕疵类型,系统即自动适应工艺漂移,避免数百万元级的批次召回。
原作者指出:“Full-review bootstrapping 在验证所有 7 个目标区域后达到完全信息场景水平,但所需检查工作量差异巨大。”这暗示该框架的核心壁垒在于与检测器特性匹配的最优交互策略,而不仅仅是算法本身。
局限
- **场景与目标单一**:实验仅在单一 UAV 高光谱场景下针对 PFM-1 地雷进行评估,未验证方法在不同地形、光照、传感器或地雷类型下的泛化能力。实际排雷任务中,背景杂波和目标状况高度可变,现有结论可能不直接适用于更复杂的操作环境。
- **人机协同模拟过于理想化**:模拟的引导过程假设操作员能完美识别目标并在每次反馈中提供准确的核心像元签名,忽略了真实人工审查中可能出现的误判、遗漏或响应延迟,这可能导致对所需检查次数的估计过于乐观,实际应用时需付出更多人力。
- **仅对比经典检测器,缺乏深度基线**:论文仅比较 SAM、MF、ACE 和 CEM 四种传统检测器,未引入任何基于学习的方法(如小样本适应或自监督异常检测)。虽然作者指出标注数据稀缺是原因,但现代方法常可在有限先验下取得更强性能,遗漏这些基线无法完整评估人机协同策略的增益空间。