它石智航发布具身大模型 AWE3.7 实现多场景任务泛化
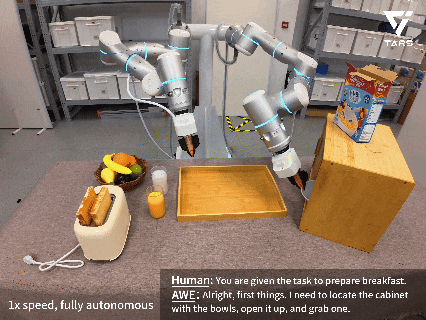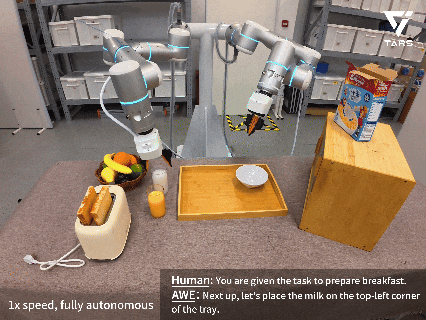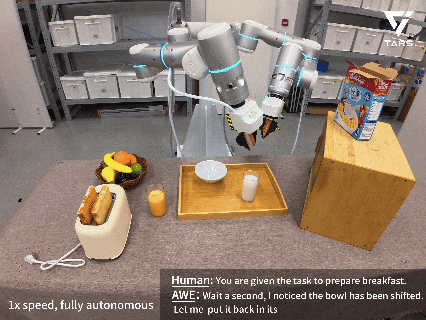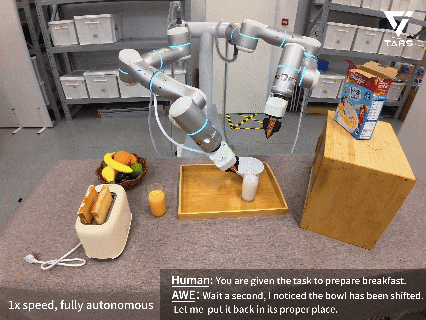
同一具身大模型贯通工业与家务,AWE3.7 的多场景演示证明通用泛化已是可落地的工程化路径。
它石智航通用具身大模型 AWE3.7 用同一套系统完成零件分拣、双手缠胶带、网线插接、手机装盒等任务,并能动态应对干扰与移动场景。基于超百万小时真实数据训练,模型已进入工业产线,并获吉尼斯世界纪录。
正文摘录
- title: 一个模型场景通吃!它石智航 AWE3.7 的泛化能力有点狠 - sourcecompany: 量子位 - bodymarkdown: 如今,具身智能正步入以规模化落地为核心的下半场,较量的已不再是能否完成单点任务,而是同一套智能系统能否跨越环境、本体与任务边界,实现能力迁移与复用。 近日,它石智航通用具身大模型 AWE3.7(AI World Engine)在十天内连续密集发布一系列任务,用同一颗"具身大脑",贯通工业产线、物流作业、生活服务与移动操作等多场景,以真实任务回应了具身智能如何实现"通用泛化"这一行业命题。 在零件分拣作业中,面对随机散落的螺丝、螺母,机器人要分辨其中的微小差异,抓取细小零件分别投放至对应铁盒,操作受到干扰时,系统还能够自主纠错,完成后续分拣。 缠胶带是一个高辨识度的精细控制任务,叠加了柔性材料考验。线束柔软易变形,胶带要缠得齐、缠得稳,需要机器人双手协作。 左手固定线束,右手持胶带沿既定轨迹持续缠绕,当胶带张力或目标位置出现偏差时,系统实时修正运动轨迹,保证胶带缠绕贴合不断带。 网线插接是一场毫厘之间的较量。机器人双手协作将水晶头送入网孔,理解并预测接触状态、实时调整抓握角度,利用腕部多自由度灵活翻转,确保正确插入,毫米级插接全程抗扰动。 手机装盒则是一项典型的长程操作任务。机器人先将手机放入包装盒,再以毫米级对位完成盒盖的嵌入与调整,在光照变化等干扰下,依旧一次完成整套包装。 机器人需要先定位螺丝刀与螺丝之间的空间关系,下放并精准对准靶心;随后根据扭矩反馈实时调整动作,在达到拧紧状态后及时停止,做到对得准、拧得稳、收得住。 真实的作业往往是流动的场景:传送带上的物件不停经过,收纳框随时可能被挪动,机器人自身也得在空间里移动作业。 要在一连串变化中完成识别、抓取、搬运与放置,靠的是机器人动态感知与操作的连贯配合。