Simate 发布首版物理 AI 模型,称登顶 RoboDojo 榜单
Simate 发布物理 AI 模型 Simate-beta 并称登顶 RoboDojo,重点不在单点成绩,而在于把研究流程本身自动化。
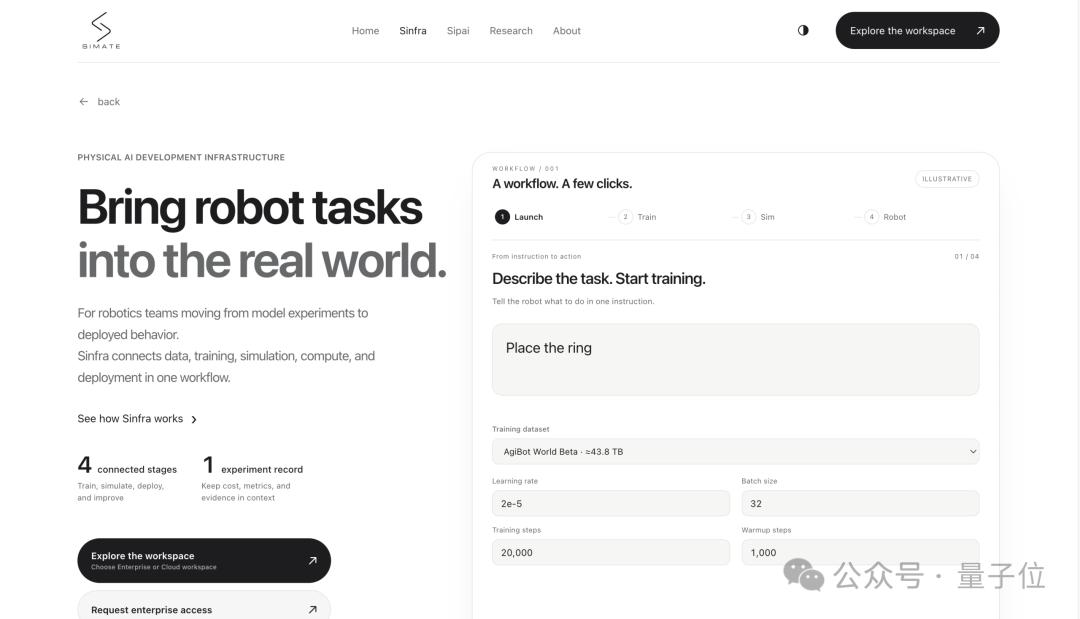
成立仅三个月的 Simate 发布首版通用物理 AI 模型 Simate-beta,公司称其在 RoboDojo 榜单排名第一。这支团队把训练、推理与评测整条流程接入自研 Infra(基础设施,指算力调度与数据管线),用任务编排并行推进数十条相互独立的研究路线。
正文摘录
Simate 将训练、推理与评测全流程接入自研 Infra,通过极致的任务编排与资源调度,同时并行推进数十条相互独立的研究路线。 一家成立仅三个月的公司,亮出了自己的首款通用物理快系统 Simate-beta:展示记忆、长程任务、精细操作与任务适应能力,并据公司披露,登顶 RoboDojo。 来头也不小。据公司介绍,核心团队曾将一段式端到端智驾模型能力推进至对标 Tesla FSD 的水平,并完成量产落地。 放眼全球,跨过这道门槛的团队也属极少数;带着这套积累继续推进通用物理 AI,就更少见了。 公司围绕这条路线组织模型、数据、算力与实验流程。Simate-beta,正是这套 AI-native 研发体系的第一个实践产物。 据公司介绍,来自 MIT、加州理工、清华、北大等高校的研究者已参与 AutoResearch 平台内测。配套其 Sinfra 基础设施覆盖训练、仿真与推理,具体可用资源按申请确认。 团队也给出了预告:已形成面向复杂任务零样本泛化的技术思路,计划于今年年底推出阶段性成果。 在他们看来,GPT-6 开始参与物理世界的操作,是预料之中的进展,Physical AI 的突破可能比外界想象来得更快。他们希望进一步突破逐任务适配与后训练的依赖,推动物理 AI 迎来自己的「GPT-3 时刻」。 模型与自动化研究等三项研究工作,也将通过论文和技术报告陆续公布,相关成果计划分阶段开源。 Simate 最终想逼近的,是零样本(Zero-Shot)与少样本(Few-Shot)的通用物理 AI 操作。 在一个全新的陌生环境中,系统不应该每增加一项新任务,就重新采集一批数据、训练一次模型、重新调一遍工程。 但当手已经伸向杯子,接下来究竟该往左微调几毫米还是往右偏一点,这种毫秒级的动作反应,不可能每一步都依赖深度思考。