NVIDIA 发布 Long-WAM,扩展视觉上下文实现实时机器人控制
RT @HuggingPapers:NVIDIA 刚刚发布 Long-WAM
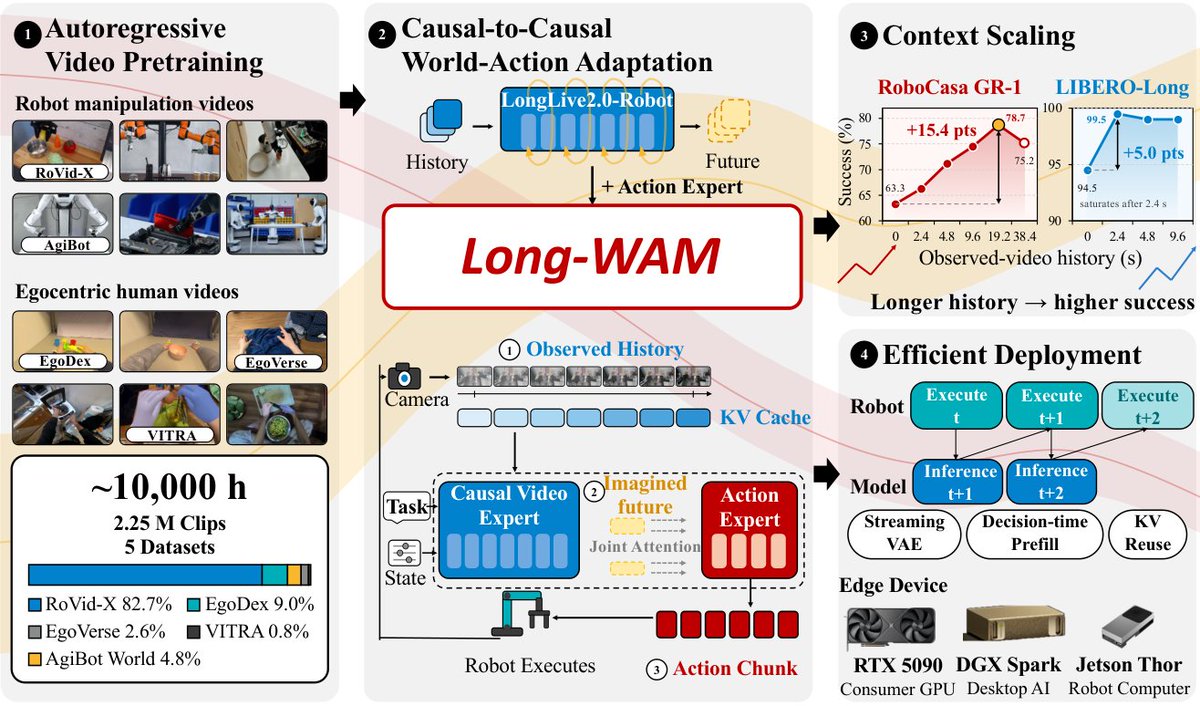
这是一个世界-动作模型,可扩展视觉上下文,用于实时机器人控制。能访问历史并不等于真正用上了历史:当视频基础模型以自回归方式预训练时,更长的历史带来的收益要大得多。https://t.co/ptiHp1127c
这是一个世界-动作模型,可扩展视觉上下文,用于实时机器人控制。能访问历史并不等于真正用上了历史:当视频基础模型以自回归方式预训练时,更长的历史带来的收益要大得多。https://t.co/ptiHp1127c