LeCun 团队借鉴人脑视觉机制拉直潜在空间地图,大幅提升 AI 规划成功率
RT @alex_verem:Yann LeCun 的实验室从人脑借鉴了一个技巧,让 AI 找到通往目标的路径的成功率提高了一倍多。
论文题为《Temporal Straightening for Latent Planning》(用于潜在规划的时序拉直),由 NYU 联合 Brown 大学和多伦多大学完成。
今年被 ICML 接收。
LeCun 多年来一直主张,聊天机器人无法把 AI 带到人类水平的智能。他认为路径在于世界模型——通过观察世界如何运动来学习世界的 AI。世界模型把视频的每一刻变成其内部地图上的一个点,然后学习预测下一个点会落在哪里。
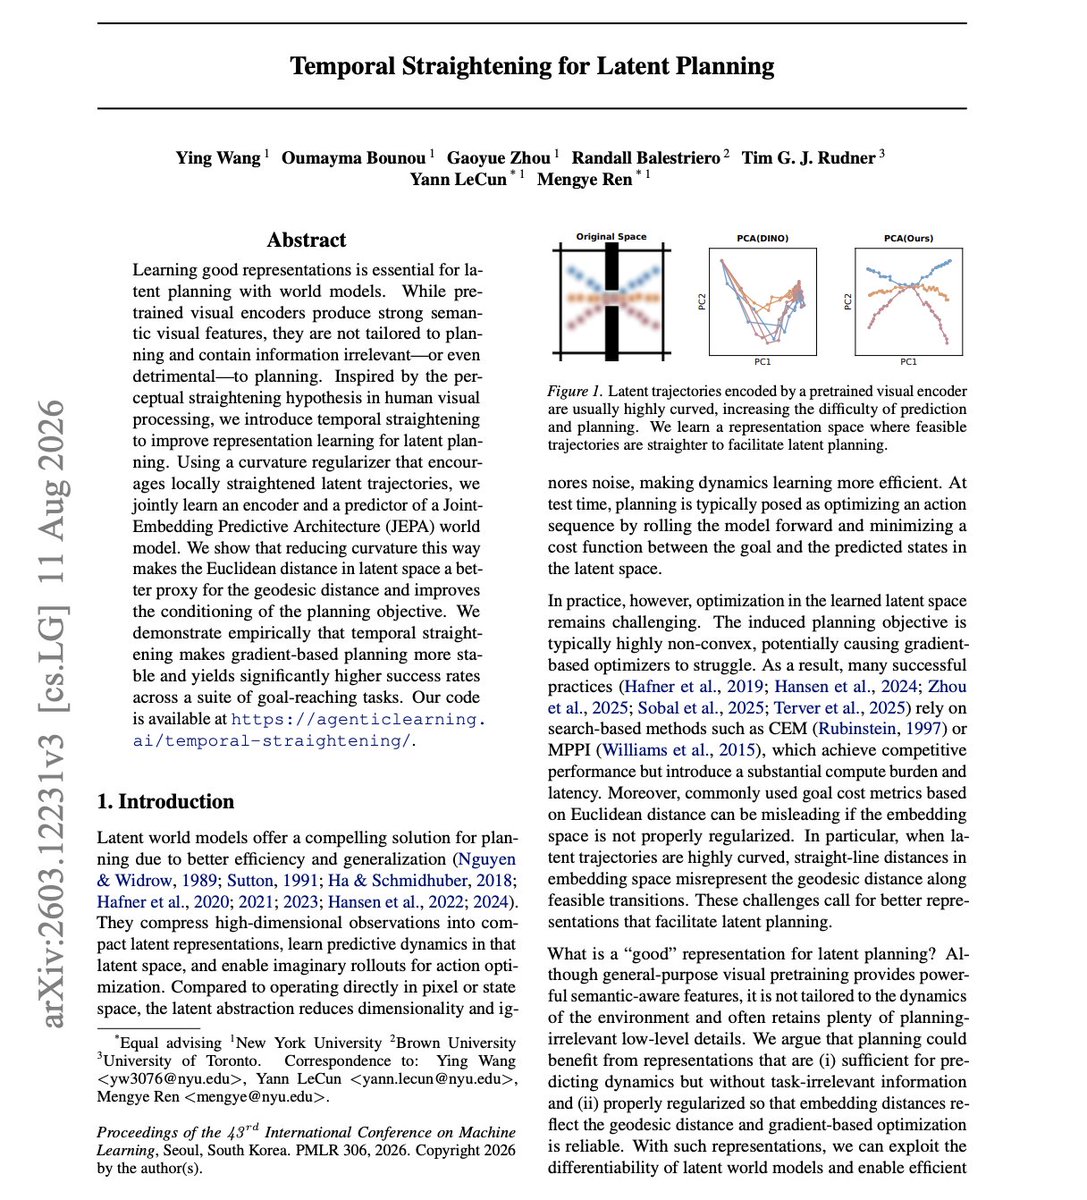
要规划一条路线,AI 会想象各种移动,然后朝与目标匹配的那个点前进。问题在于它的内部地图是扭曲的。地图上看起来很近的两个点,在现实中可能相距很远,就像墙两侧的两个房间。AI 径直朝目标走,结果撞上了墙。
团队在神经科学中找到了解法。2019 年《Nature Neuroscience》的一项研究表明,你的视觉系统会把你看到的杂乱、曲折的路径在大脑中拉直,从而更容易预测接下来会发生什么。于是团队训练模型时加了一条额外规则:每当内部路径发生弯折,就施加一个惩罚。
更直的地图带来了这样的效果。
在墙上一扇门的双房间任务中,AI 到达目标的成功率达 90.7%,此前为 52.7%。
在 U 形迷宫中,成功率达 94%,此前为 44%。
当它能在途中重新规划时,两项任务都达到了 100%。
使用拉直后地图的简单规划器,性能追平了一个重得多的规划器,而且运行速度快约 10 倍。
他们用的是同一种模型、同一份数据。唯一的变化是它学到的地图形状。
这些测试规模很小。AI 在迷宫和房间中移动,并把一个 T 形方块推到指定位置。作者表示,错误会在长程规划中累积。
聊天机器人学习预测下一个词。这个模型学习预测下一个时刻,而它通过像你的眼睛那样观察世界而变得更好。
LLM 赋予了 AI 语言。
世界模型则可能教会它在世界中行动!