HARMONY:面向单目图像到场景合成的层次化智能体推理
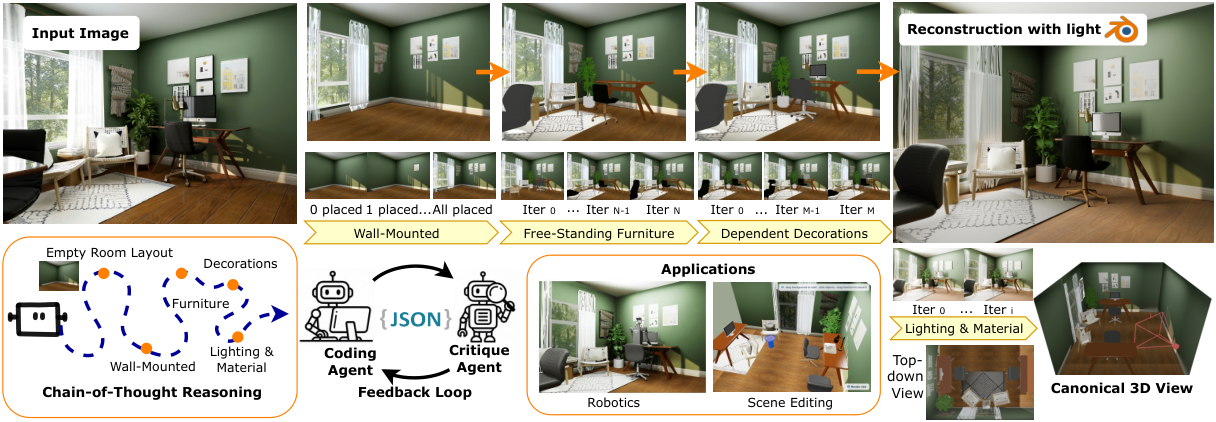
组合式 3D 场景重建 近期沿两个方向发展:智能体推理 能提供空间关系的语义理解,却难以与输入图像精确对齐;视觉几何基础模型 可从图像预测稠密点图,但重建质量受限。因此,仅凭单张单目图像恢复出物体关系准确、高保真的完整 3D 场景仍具挑战。 本文提出 HARMONY,一个 层次化思维链 框架,兼取智能体推理与视觉几何基础之长。给定室内场景图像,HARMONY 从空白 3D 平面图出发,先针对参考图像标定相机,建立有语义依据的空间坐标系;再用 智能体 VLM 推理 恢复 3D 房间布局与初始摆放顺序,并按层次放置物体:从墙面挂件、独立家具,到家具之上的附属装饰。 家具采用 深度优先遍历,使每次摆放都条件于已解析的结构,并加入 反思式反馈回路 防止误差累积;每次 VLM 放置后,用点云估计做几何精修,使渲染图像更贴合输入。HARMONY 可生成语义一致、感知对齐的 3D 场景,将单图组合式重建拓展到复杂室内场景。 合成与真实图像实验显示,HARMONY 优于所评估的重建基线;与 GPT-6 Astra 的定性对比表明其物体排布更忠实、场景细节保留更好。
论文精读
TL;DR HARMONY 提出一个层次化 agentic 框架,从单张室内图像重建完整 3D 场景:先用 VLM 推理恢复布局与放置顺序,再分层放置物体并用几何细化对齐输入,在合成与真实图像上均优于现有基线。
问题
问题背景
单目图像到 3D 场景合成 是计算机视觉与图形学的交叉热点,目标是从一张 RGB 图像恢复包含语义关系与几何细节的完整室内场景。当前研究关注 组合式重建,即将场景分解为独立物体并重新组合,以支持 AR/VR、机器人仿真等下游任务。
现有方法局限
现有两条主流路线各有短板:
- Agentic reasoning(基于 VLM 的语义推理) 能理解物体间空间关系,但输出通常是符号化的位置描述,缺乏与输入图像的 像素级几何对齐,容易产生偏移、尺度错误和遮挡穿透。
- Visual geometry foundation models(如 VGGT、DUSt3R 等) 可从图像预测密集点云,但点云噪声大、物体边界模糊,难以直接转为可编辑的 CAD 级网格;且缺乏对 层次依赖关系(壁挂物→家具→桌面装饰) 的推理,重建结果常出现“物体漂浮”或“穿模”。
为什么这个问题难/重要
从单目图像恢复 3D 场景本质上是 病态问题:深度、遮挡、光照均存在歧义。更重要的是,高质量场景合成不仅要求几何形状准确,还要求物体间的 语义一致性 与 接触关系 正确。例如,一个台灯必须立在桌面上,而不是悬空;书架上的书必须与隔板接触。这类约束无法仅靠几何回归解决,必须结合 语义推理 与 几何优化 的闭环。业界对可交互 3D 内容的需求快速增长,单目重建是低成本获取场景资产的关键路径。
行业类比
类似 机器人操作中的场景图构建:机械臂抓取物体前,不仅需要目标物体的精确位姿,还需要理解其支撑关系和可操作性,二者缺一不可。
核心洞察
- 将 agentic VLM 的语义推理与 visual geometry foundation model 的稠密点云估计相结合,形成互补的闭环。以往单一方向要么只有语义理解却缺乏像素级对齐,要么只有几何预测但语义关系模糊。HARMONY 用 VLM 决定“放什么、放哪里、按什么顺序放”,再用点云几何精化“放得准不准”,两者交替迭代,解决了单目图像到完整 3D 场景重建中最核心的 semantic-geometric gap。
- 通过层次化依赖建模与深度优先遍历,把复杂的室内场景重建转化为可管理的条件生成序列。从墙面固定物 → 独立家具 → 家具上的装饰品,逐级放置,且家具内部采用深度优先,保证每个新物体都基于已解析的结构。这种顺序约束模仿了室内设计的因果链,减少全局排列的组合爆炸,也避免了物体之间穿透或悬空等常见错误,显著优于一次性全局布局的方式。
方法
输入与整体框架
HARMONY 从单张室内场景图像出发,以空 3D floorplan 为初始状态,采用层次化链式思考框架,将 agentic reasoning 与 visual geometry foundation model 相结合,逐步合成完整 3D 场景。
关键模块
- 相机与布局初始化:首先由 VLM 进行语义初始化,估算相机位姿与房间布局;随后利用 VGGT 进行几何细化,完成 camera calibration,建立语义对齐的空间坐标基准。
- 对象分割与重构:对输入图像进行实例分割,为后续对象放置提取 3D 候选,支持类别约束与几何约束。
- 层次化场景重构(核心):
- 放置顺序遵循 hierarchy:先 wall-mounted elements,再 free-standing furniture,最后依赖家具的 decorations。
- 家具放置采用 depth-first traversal,每个对象的位姿决策条件于之前已解析的结构,降低组合搜索空间。
- 每个放置步骤包含 reflective feedback loop,对比渲染结果与输入图像,及时修正避免误差累积。
- 几何优化:每次 VLM 输出对象位姿后,利用预测的稠密点云进行 geometry-based refinement,微调对象变换使渲染图像与输入像素对齐。
- 光照与材质估计:最终估计光照与表面材质,输出可用于渲染或仿真的 3D 场景。
输出
生成语义一致且与参考图像感知对齐的完整 3D 室内场景,对象关系合理、细节保留度高。
与同类方法的差异
相比纯 agentic reasoning 方法缺乏像素级对齐、或纯 geometry foundation model 重建质量受限的问题,HARMONY 将二者嵌入同一层次化 CoT 流程,通过逐步几何修正实现更准确的物体布局与更逼真的场景复现。
实验
实验设计
HARMONY 在合成与真实图像 上开展评估,覆盖定量对比、定性分析、消融实验与失败案例。论文构建了 HARMONY300 数据集,涵盖不同房间类型与多房间布局(具体场景数未在摘要中披露)。基线包括主流重建方法,并额外与 GPT-6 Astra 进行定性比较,检验物体排列的合理性与细节保留能力。
关键发现
实验表明 HARMONY 在定量指标上优于所有评估的重建基线,证实将 agentic VLM 推理 与 视觉几何基础模型(如 VGGT) 分层结合的有效性。定性对比显示,相比 GPT-6 Astra,HARMONY 生成的场景物体布局更忠实于参考图像,且能更好保留场景细节,例如墙面装饰与家具上方的从属物体。消融研究(具体数值未在摘要中披露)强调了层次化放置顺序、深度优先遍历 与 反射式反馈循环 对防止误差累积的贡献。
基线对比解读
传统重建基线常缺乏语义理解,导致物体间空间关系错误;纯几何方法虽能对齐像素但重建质量受限。GPT-6 Astra 这类大型多模态模型擅长全局推理,但输出往往缺乏精确的几何对齐。HARMONY 通过先语义后几何的流水线,利用 VLM 初始化布局与放置顺序,再借助点云估计进行几何细化,弥补了两类方法的鸿沟。这种设计对实际工程有启示:复杂 3D 场景生成任务不宜依赖单一模型,而应通过模块化分工 让语言模型负责高层次的语义规划,几何模型负责低层次的对齐与优化,两者通过反馈机制迭代收敛。
行业影响
落地场景
HARMONY 可服务于 室内设计工具、家具电商平台、虚拟现实 / 游戏内容生成 和 机器人仿真环境构建。例如,用户上传一张房间照片,工具自动生成可编辑的 3D 场景,包括布局、家具模型和材质。
商业价值
直接降低人工 3D 建模成本:传统人工需要数小时,HARMONY 可在几分钟内完成初步重建。对电商而言,提升用户交互体验:家具试摆、装修预览可能提高转化率。对内容生产,加速虚拟场景搭建,缩短项目周期。
与现有工作流接口
HARMONY 输出可导入 Blender / Unity / Unreal Engine 等工具,作为半成品供艺术家精修。也可作为数据增强管线,为机器人导航或 AR 应用生成大量标注场景。集成方式:封装成 API 或插件,输入单图输出 GLB / USD 格式。
具体落地 use case:
- 家具电商 使用 HARMONY 实现“上传房间照片 → 自动生成 3D 布局 → 用户拖拽替换家具”的交互式购买体验。
- 室内设计 SaaS 中,设计师使用 HARMONY 快速将现场照片转为初始 3D 方案,减少重复劳动。
相较于纯视觉几何方法,HARMONY 的语义推理能力使其输出更符合人类布局直觉;相较于纯 VLM 方法,其几何校正保证了渲染对齐度,更适合直接集成到现有 3D 生产管线。
局限
- **依赖外部基础模型且误差会累积**:HARMONY 的性能受限于所调用的 VLM(用于语义推理)与 VGGT(用于点云估计)的上限。当输入图像存在严重遮挡、极端光照或非常规物体配置时,VLM 可能输出错误的空间关系或物体分类,而 VGGT 生成的点云在低纹理区域或细薄结构上容易缺失或噪声较大,导致后续几何精化无法有效校正语义错误。此外,分层的链式推理尽管引入了反射反馈,但早期阶段(如相机校准或房间布局恢复)的微小偏差仍可能逐级传递,使得最终物体摆放整体偏移,而反馈循环只能修正局部误差,难以完全消除系统性错误。
- **场景类型与泛化能力受限**:论文主要面向室内场景,且实验数据以合成数据集(如 3D-FRONT)和少量真实图像为主,未展示对室外、动态或非曼哈顿世界布局的适应能力。方法预先定义了固定的层次结构(墙挂件 → 独立家具 → 依附装饰),对于不符合该层级关系的物体(如悬挂植物、落地灯与家具的复杂交互)可能处理不当。此外,用户研究规模有限,缺少大规模、跨域的真实图像评估,难以证明其在任意自然图像上的鲁棒性,泛化到未见过的室内风格或非常规物体组合时可能明显退化。
- **计算开销大且难以实时部署**:HARMONY 在每个物体放置阶段都需要调用 VLM 进行推理,并结合点云估计做几何精化,整个流程涉及多个大型模型的前向传播与可能的迭代优化,单张图像的重建时间可能达到分钟级甚至更长(论文附录仅提及硬件和 runtime,未做效率优化)。这限制了其在需要实时交互、批量处理或资源受限环境下的应用。同时,对每个场景执行深度优先遍历和反射反馈会进一步增加计算负担,使其更适合离线的高质量重建任务,而非在线或嵌入式场景生成。