SNAP3D: 从单张图像生成物理上合理的 3D 装配零件
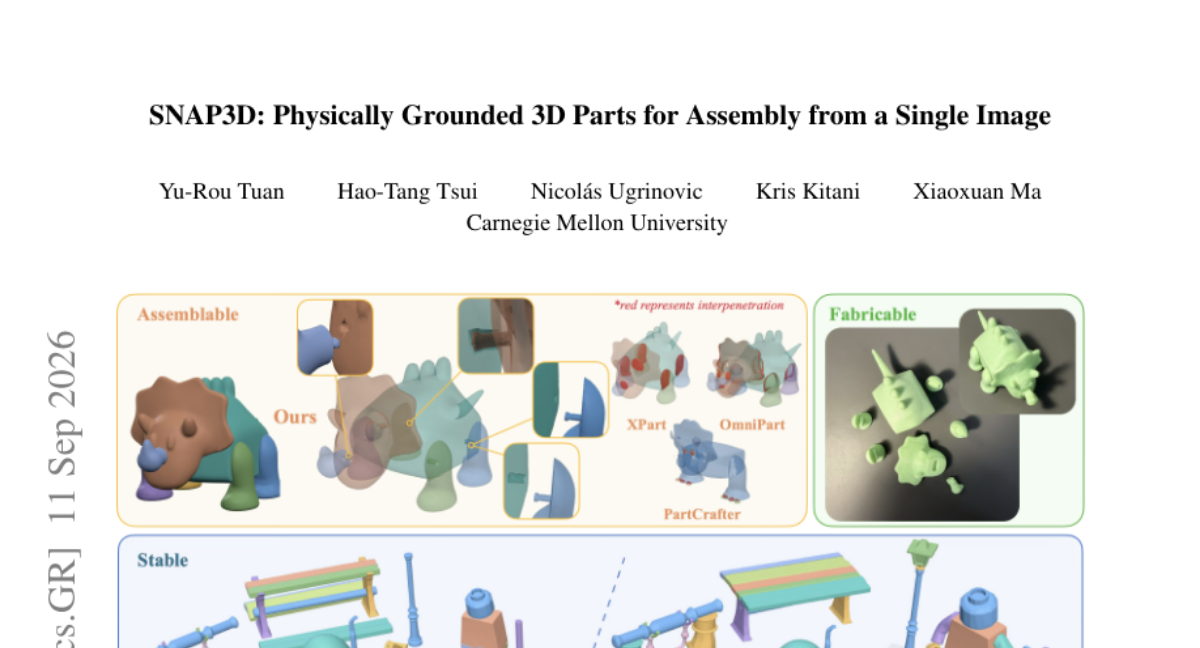
零件感知 的 3D 资产生成可支撑编辑、关节化、仿真与制造等应用,但现有方法虽能生成视觉上完整的单个零件,却无法保证它们构成有效的物理装配体。因此,生成的相邻零件可能 相互穿透、缺乏有效连接,或在重力作用下崩塌。 我们提出一个 物理引导 框架,用于改进单图像零件感知 3D 生成,使其具备物理兼容的几何形状与稳定连接。方法包括: - 消除零件间的 穿透; - 恢复相邻零件之间的 接触图; - 在接触面上引入 参数化连接件。 借助 物理仿真 的反馈,我们优化连接件的位置、朝向与尺寸,在保留生成几何的同时提升装配稳定性。我们还提出一套 基于物理的评测协议,通过直接测试装配体在重力下的有效性与稳定性,补充传统的几何指标。 与多个零件感知 3D 生成器的对比实验表明,本方法在保持几何质量的同时,在 物理可实现性 与稳定性上有显著提升。我们还通过 3D 打印 与真实装配验证了生成零件的可用性。
论文精读
TL;DR SNAP3D 用物理仿真反馈消除单图生成的 3D 部件穿透,并优化参数化连接器,使部件可稳定装配、直接 3D 打印。
问题
问题背景
Part-aware 3D generation 旨在从单张图像重建由多个可分离部件组成的三维资产,支持编辑、仿真与制造。近年来,生成模型在部件级几何重建上取得显著进展,但物理有效性仍被忽视。
现有方法局限
现有基于生成模型的方法(如 P2P、SDFusion)主要优化视觉几何保真度,缺少对物理装配约束的显式建模。因此生成的部件常出现:
- 相互穿透 (inter-penetration):相邻部件体积重叠,无法实际装配。
- 接触面缺失:部件之间无有效接触面,导致连接不稳定。
- 连接器不合理:即便有接触,参数化的连接结构(如榫卯)位置、方向或尺寸可能错误,在重力下散架。
为什么这个问题难/重要
物理合理性难以仅靠几何损失函数约束,因为需要同时考虑碰撞检测、接触图推理与连接器参数优化。物理仿真反馈计算成本高,难以直接融入训练循环。但下游应用(如机器人操作仿真、虚拟装配培训、个性化制造)对物理有效性要求极高,无效模型会导致任务失败或无法制造。
行业类比
类似自动驾驶中的 场景生成,仅生成视觉合理的交通场景不足以保证碰撞安全和动力学可行性,必须引入物理仿真作为验证闭环。
核心洞察
- 将物理仿真反馈嵌入生成循环,以参数化连接器为优化对象,而不仅是后处理穿透修正。当前 part-aware 3D 生成方法多关注部件几何的视觉完整性,忽略了部件间有效连接与整体结构在重力下的稳定性,导致生成结果无法真实装配或承重。本工作通过恢复接触图,在接触面初始化连接器,并利用仿真得到的稳定性信号迭代调整连接器参数(位置、朝向、尺寸),在保留生成几何的前提下实现物理可装配性,从而将生成目标从“像部件”提升到“能装配”。
- 提出基于物理仿真的评估协议,直接验证装配有效性与重力稳定性,弥补传统几何指标(如 Chamfer Distance)的不足。现有评估只衡量部件形状相似度,无法检测部件间相互穿透、连接缺失或整体倒塌等物理失效。该协议通过仿真测试装配体在重力下是否保持完整、连接是否可靠,并支持量化稳定性指标,使物理级 3D 生成任务具备更客观的验收标准,同时与真实 3D 打印和装配实验形成闭环验证。
- 显式建模接触图与参数化连接器,使输出不仅是一组独立的网格,而是带有结构化装配信息的可编辑资产。同类方法通常输出孤立的部件网格,缺失邻接关系和连接结构,难以直接用于后续编辑、仿真或制造。本方法生成的连接器几何与接触关系可供下游任务直接消费,且连接器优化与几何生成解耦,可无缝集成到不同的 part-aware 生成骨干网络中,提升了方法的实用性与可扩展性。
方法
方法流程
- 输入与初始生成:单张图像送入 part-aware 3D 生成器,得到初始的多个部件几何(可能存在相互穿透)。
- 无碰撞几何编辑(
Collision-free geometry editing):调整部件表面,消除交叠区域,同时尽量保持原始外观。 - 接触图推理(
Contact graph reasoning):根据部件间的几何邻近关系,构建接触图,识别哪些部件物理接触并需要连接。 - 连接件参数化(
Connector parameterization):在每个接触面上初始化参数化连接件(如榫头、销钉),定义其位置、方向和尺寸作为可优化参数。 - 物理仿真驱动的连接件优化(
Physics-based connector optimization):使用物理仿真模拟装配体受重力作用,定位不稳定的连接区域;通过优化目标函数(结合装配稳定性和几何保真度)迭代调整连接件参数,直到仿真显示装配体稳定。 - 输出:物理上有效的部件集合与稳定连接件参数,可直接用于 3D 打印或进一步仿真。
与仅保证视觉完整的 part-aware 生成方法不同,本方法引入物理仿真反馈闭环,显式优化连接件以保证实际可装配性与重力稳定性。
实验
实验设计
论文未在摘要中披露具体数据集与基线的量化指标;从方法描述看,实验对比了多个 part-aware 3D 生成器,并引入了一套基于物理仿真的评估协议,直接测试装配有效性与重力下的稳定性。
关键发现
- 方法通过碰撞自由几何编辑解决部件间穿透。
- 恢复相邻部件的接触图,并在接触面上生成参数化连接器。
- 利用物理仿真反馈优化连接器位置、朝向与尺寸,显著提升装配稳定性,同时保留生成几何质量。
- 额外的 3D 打印与真实装配验证了物理可实现性。
与基线的深度解读
相较于仅生成视觉完整部件的现有方法,SNAP3D 的关键差异在于显式建模物理约束:基线方法往往产生相互穿透或缺少有效连接的部件,而 SNAP3D 在保持几何质量的同时,将“能装配、不散架”作为优化目标。这种面向下游仿真与制造的评估视角,对工程实践更具参考价值。
行业影响
落地场景
SNAP3D 可直接用于 电商 3D 商品展示、3D 打印定制服务、游戏/VR 资产生产、机器人装配仿真 等场景。例如:电商平台从家具单张图片生成可拆解的组装动画,用户可旋转查看每个部件;3D 打印服务商对用户上传的玩具/机械设计自动修正穿插与缺失连接,确保打印件能实际拼装并承受重力。
商业价值
- 降本:减少人工检查与修复穿插部件的工时,物理仿真自动验证装配有效性,降低打印失败与返工成本。
- 增收/体验:让 AI 生成的 3D 资产从“视觉可用”升级到“物理可用”,提升 AR 试装、虚拟拆解的用户信任度,带动转化。
- 可规模化:接触图推理与连接器参数化是确定性流程,可嵌入自动化生成流水线,无需人工干预。
与现有产品/工作流集成
SNAP3D 可作为 后处理模块 接入现有 part-aware 3D 生成流水线:
- 上游使用任意单图部件生成器输出初始部件网格;
- SNAP3D 执行穿透消除、接触图推理、连接器插入与物理优化;
- 下游输出可直接用于仿真、打印或交互展示的装配体。
接口只需输入部件网格列表与材质密度等物理参数,输出修正后网格、连接器 CAD 模型与稳定性报告。可打包为 Python 库或云 API,集成到 3D 内容生产平台(如 Blender 插件、Web 3D 预览服务)。
具体用例:某电商平台家居 3D 展示功能,将用户上传的椅子图片生成可拆解模型,用户点击零件查看安装方式;某教育机器人套件厂商用其生成可打印机械臂零件,自动添加卡扣结构,打印后直接拼装。
局限
- **仅依赖单张图像输入** 的方法虽然在装配生成上取得了进展,但其几何推理能力受限于单视角信息。论文中生成的部件形状和连接器位置主要基于单视图的几何先验,对于遮挡严重或结构复杂的物体,可能出现连接器位置不合理或部件形状不完整的问题。此外,方法假设物体是刚性组装且连接器为参数化模型,对于柔性连接或非标准连接方式(如胶合、焊接)的适应性有限,限制了其在真实制造场景中的泛化能力。
- **物理仿真仅在连接器优化阶段引入,而非贯穿整个生成过程**。前期的部件几何编辑和接触图推理仍然是纯几何驱动,可能导致初始几何包含不必要的穿透或连接关系错误,增加后续优化的难度。另外,优化目标主要关注重力下的静态稳定性,缺少对动态装配过程、重复拆装、外力载荷等场景的验证,物理评估协议也仅限于静态重力测试,与真实使用条件存在差距。
- **实验评估依赖特定的数据集和仿真设置**,论文中使用的数据集主要包含日常物体,且仿真参数(如摩擦系数、材质密度)采用统一设定。对于不同材质、不同尺度或需要精密配合的部件,连接器的参数化搜索空间和物理仿真精度可能不够,导致生成结果在真实世界中的装配稳定性与仿真结果存在偏差。尽管进行了3D打印验证,但仅覆盖少数样例,缺乏大规模真实装配测试的统计证据。