UniMate: 一个统一模型驱动任意骨骼动画
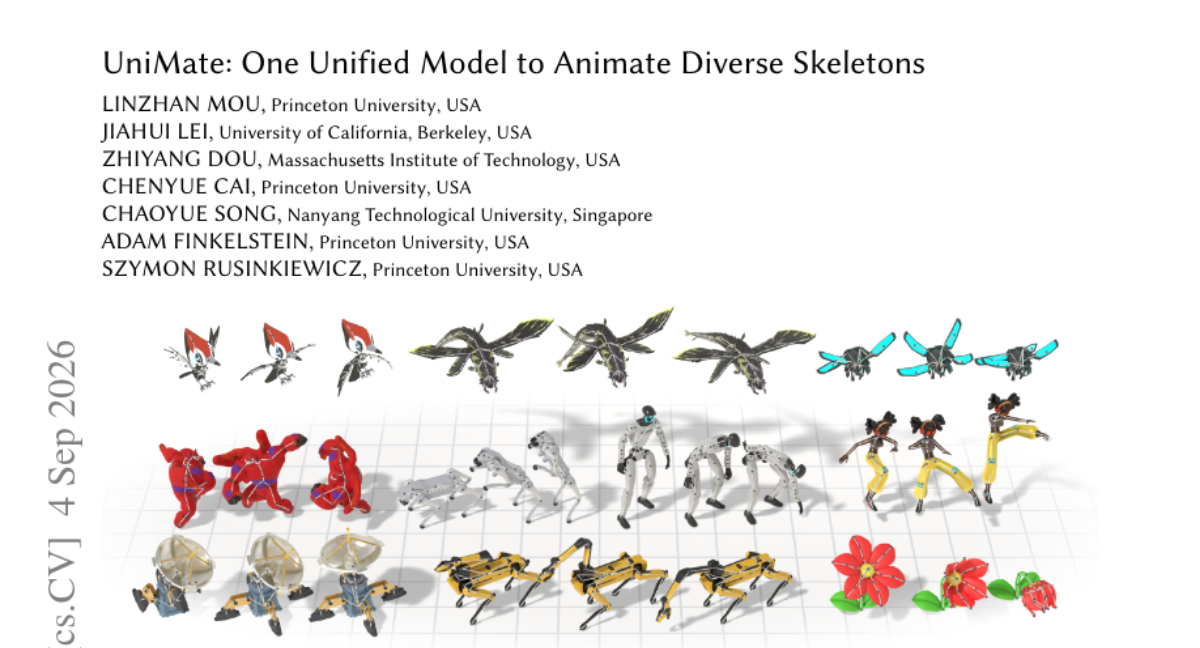
自动绑定技术的进步使得大规模生成可动画的 3D 资产成为可能,但生成驱动这些资产的运动仍是瓶颈。现有学习型动画器受限于拓扑结构:它们依赖类别特定的模板,或在推理时需要逐骨骼微调和参考运动。我们提出 UniMate,一个统一的基座模型,能够从绑定的 3D 资产和文本提示合成任意骨骼的关节运动,无需测试时优化或逐骨骼重训练。 UniMate 引入了一种拓扑感知扩散 Transformer,通过三种机制将骨骼拓扑整合到注意力中:(1)基于成对关节点关系和测地距离的图感知注意力偏置;(2)谱旋转位置编码,通过图拉普拉斯算子将 RoPE 推广到任意运动树;(3)从静止姿态骨骼进行注意力池化的全局拓扑调节器。我们还整理了 UniML3D,包含 13,006 条运动序列,涵盖双足、四足、鸟类、海洋、昆虫、蛇形和关节刚体等类型,并进行了统一规范化和文本配对。 在该数据集上训练后,UniMate 在质量、泛化性和效率上均优于现有最先进基线,并支持零样本跨拓扑迁移、中间帧生成、扩展和文本引导编辑。项目页面见 https://linzhanmou.com/unimate/。
论文精读
TL;DR UniMate 是一个拓扑感知扩散 Transformer,统一为任意骨架(双足/四足/飞行/游泳等)从文本生成动作,无需按骨架微调;通过 Spec-RoPE 和图注意力偏置注入骨骼拓扑,性能超越现有基线。
问题
问题背景
自动 rigging 技术让 3D 资产规模化成为可能,但生成驱动它们的运动仍靠手工或模板,成为动画管线的主要瓶颈。
现有方法局限
- 模板依赖:现有学习式动画器通常绑定类别特定骨架(如 SMPL 人体),无法处理任意拓扑。
- 推理开销:部分方法要求对每个新骨架微调网络,或依赖参考运动序列进行时间对齐。
- 表达能力不足:跨骨骼(双足、四足、蛇形、铰接刚体)的统一运动合成缺乏有效表示,导致泛化差。
为什么这个问题难/重要
- 拓扑多样性:骨骼图结构差异巨大,关节数量、连接方式、运动学链长度均不同,需要引入图神经网络或拓扑感知注意力。
- 数据稀缺:统一覆盖多类骨架的运动数据集难以构建,需大规模标准化与配对。
- 业界关注度:游戏、影视、机器人仿真都需要从文本或资产直接生成运动,降低动画制作成本。
行业类比
类似跨语言大模型统一处理不同语法树,UniMate 尝试为任意骨骼拓扑提供一个共享的扩散 Transformer,实现零样本运动迁移。
核心洞察
- 拓扑感知注意力设计让单一模型直接理解任意关节树,无需每骨架微调或参考运动。UniMate 在扩散 transformer 的每一层注入三种拓扑信号:基于成对关节关系与测地距离的图感知注意力偏置、将 RoPE 泛化到任意树结构的谱旋转位置编码、以及从静止姿态骨架池化的全局拓扑条件器。相比 AnyTop 需要测试时优化或参考动作、AnimaX 依赖类别模板,UniMate 将拓扑作为输入特征而非约束,使模型能泛化到未见过的骨架连接,支持零样本跨拓扑迁移。
- UniML3D 数据集的构建是模型能够学习通用运动先验的基础。它通过统一规范化(joint name standardization、facing-direction joint-pair selection)、平衡采样与文本配对,整合了 13,006 条运动序列,覆盖双足、四足、鸟类、海洋、昆虫、蛇形及 articulated rigid objects。这种多类别、多拓扑的数据分布迫使模型学习关节运动与环境交互的通用规律,而不是记住类别特定模板。与仅使用单一骨架或少量模板的数据集相比,UniML3D 的多样性直接支撑了 UniMate 的跨拓扑生成与文本引导编辑能力。
方法
输入:任意 rigged 3D asset(含 rest-pose skeleton)与 text prompt。先对骨骼做统一 canonicalization,消除尺度、朝向和关节命名差异,得到标准关节点序列和邻接关系。
核心模块:Topology-Aware Diffusion Transformer (TADiT),在 diffusion 去噪过程中通过三种机制注入骨骼拓扑:
- Graph-aware attention bias:基于 pairwise joint relations 和 geodesic distances 计算注意力偏置,让模型区分关节间的空间邻近度与语义亲疏。
- Spectral Rotary Position Embedding (Spec-RoPE):利用 graph Laplacian 将 RoPE 推广到任意 kinematic tree,为关节序列编码相对位置,同时保持置换等变性与平移不变性。
- Global topological conditioner:对 rest-pose skeleton 做 attention pooling 得到全局拓扑条件向量,与文本 embedding 共同引导扩散过程。
输出:模型逐步去噪,生成与输入 skeleton 匹配的 articulated motion 序列(如旋转/位置参数),无需 test-time optimization 或 per-skeleton retraining。训练数据 UniML3D 包含 13,006 条跨 biped、quadruped、avian、marine、insectoid、serpentine 及 articulated rigid objects 的运动序列,保证多拓扑覆盖。
差异点:与依赖类别模板或需 per-skeleton fine-tuning 的现有方法不同,UniMate 通过拓扑感知注意力在单一模型内实现任意 skeleton 的零样本动画生成与跨拓扑迁移。
实验
实验设计
UniMate 在自建 UniML3D 数据集(13,006 条运动序列,覆盖双足、四足、鸟类、海洋、昆虫、蛇形及铰接刚体等骨架)上训练,并统一规范化和文本配对。评估分为 拓扑感知运动生成 和 文本条件网格动画 两大场景,对比基线包括 AnyTop、How to Move Your Dragon、AnimaX。测试集包含留出评估集和分布外(OOD)骨架,考察质量、泛化和效率。
关键发现
- UniMate 在生成质量和泛化能力上超越现有 SOTA 基线,且无需测试时优化或逐骨架微调。
- 支持 零样本跨拓扑迁移、中间帧生成(in-betweening)、运动扩展 和 文本引导编辑。
- 消融实验验证三种拓扑感知注意力机制(图感知注意力偏置、谱旋转位置编码、全局拓扑调节器)的有效性,以及数据集策展的作用。
基线对比解读
AnyTop 和 AnimaX 等方法通常依赖类别模板或测试时优化,泛化到任意骨架受限。UniMate 通过将骨骼拓扑融入注意力,在单个统一模型内处理多样骨架,避免了重新训练。不过论文也指出监督受限于 4D 动画数据,且条件仅限骨架和文本,暂无细粒度空间运动控制通道,这为后续工作留下空间。
行业影响
落地场景
UniMate 可嵌入 3D 内容生产管线,为游戏 NPC、影视预演、虚拟人、机器人仿真等场景自动生成动画。例如:
- 游戏开发:导入 rigged 角色与文本描述,批量生成多样动作(行走、攻击、待机),减少手工 K 帧。
- 虚拟人平台:根据对话文本实时驱动数字人肢体语言,用于在线教育、虚拟客服。
- 机器人:将人类动作迁移到不同自由度机器人骨架,加速仿真测试。
工程启示:与 AnyTop、AnimaX 等需模板或测试时优化的方法不同,UniMate 对任意骨架零样本生成,适合大规模异构资产并发处理。
商业价值
- 降本:动画制作人力与外包成本显著降低,自动生成替代部分手动工作。
- 增收:支持更多角色快速迭代,缩短内容上市周期,提升产品竞争力。
- 体验提升:文本驱动降低动画创作门槛,非专业用户也能生成高质量动作,扩大创作者生态。
与现有工作流接口
UniMate 可封装为:
- 3D 软件插件(Blender / Maya),一键生成动画并导出 FBX/glTF。
- 游戏引擎模块(Unity / Unreal),运行时驱动角色动画。
- 云端 API 服务,输入骨架定义与文本,返回关节旋转序列,与自动 rigging 工具(如 Mixamo、AccuRIG)串联形成
模型-骨架-动画自动化流水线。
典型用例:某游戏工作室使用 UniMate 为数百个异构角色生成基础动画集,再由动画师精调,预计节省 60% 以上动画制作周期;某虚拟人 SaaS 平台集成 UniMate 作为动作引擎,用户输入脚本即获得带手势和体态的虚拟人视频,提升交互自然度。
局限
- **监督受限于 4D 动画数据**。UniML3D 数据集虽包含 13,006 条运动序列并覆盖多种拓扑,但相比语言或图像预训练数据规模仍显不足,对罕见骨架(如多足、蛇形、昆虫)或复杂动作(如精细操作、多角色交互)的泛化能力有限。数据来源多为动捕或程序化生成,缺乏真实物理交互与风格多样性,可能导致生成的动作在物理合理性(如接触、碰撞、关节限制)上存在偏差,影响直接应用于游戏或仿真场景。
- **条件形式单一**。UniMate 目前仅接受骨架与文本提示作为条件输入,缺少对空间轨迹、关键点约束、环境交互等细粒度控制的原生通道。实际动画制作中,动画师常需精确控制末端执行器位置或脚部与地面接触时序,UniMate 无法直接提供此类控制,需额外后处理或外部模块,工作流复杂度上升。此外,文本描述对运动风格、节奏、力度等细节的编码能力有限,难以满足专业动画师的全部需求。
- **依赖高质量骨架绑定且缺乏物理约束**。与直接基于网格的 skeleton-free 方法相比,UniMate 要求输入资产包含准确的骨架拓扑,若骨架提取不准确或存在拓扑歧义,会直接影响生成质量。同时,模型虽通过拓扑感知注意力考虑了结构信息,但未显式建模关节限制、力矩、碰撞等物理约束,生成的运动可能视觉上合理但物理上不可行,限制了在机器人仿真或对物理一致性要求极高场景中的应用。此外,拓扑感知注意力机制引入额外计算开销,对超长序列或大规模骨架的实时推理效率需进一步验证。