Sharpa 发布首款人形机器人 D01 与灵巧手 W02
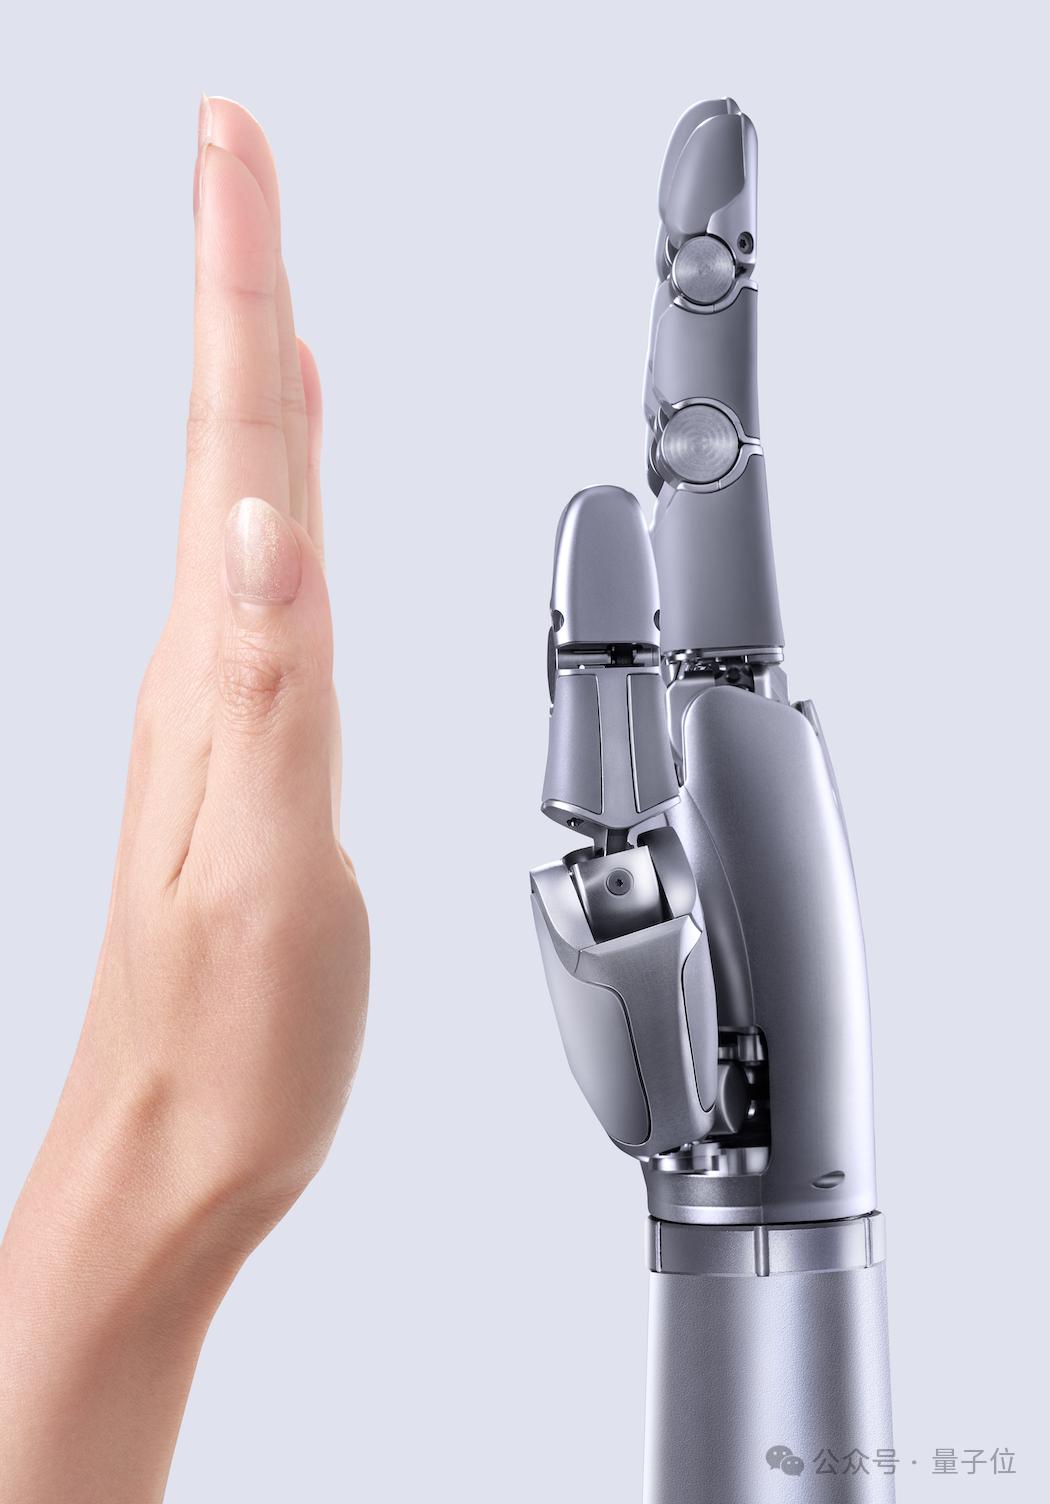
Sharpa 在 IROS 发布人形机器人 D01、灵巧手 W02 与数据手套 AE01,把触觉从指尖扩展到全身,串起接触感知、闭环控制与数据采集。
Sharpa 是禾赛科技创始团队再次创业的具身智能公司,此前以高自由度触觉灵巧手著称。在正在进行的 IROS 上,它推出首款全自研通用人形机器人 D01,触觉覆盖从指尖延伸到上半身,同时发布新一代灵巧手 W02 和外骨骼触感数据手套 AE01。
正文摘录
灵巧操作头号玩家:Sharpa 把指尖「触觉」进化到全面「体感」 这家禾赛科技创始团队再出发的具身智能创业公司,过去一段时间最鲜明的标签,就是高自由度触觉灵巧手。 正在进行中的 IROS,Sharpa 又把这件事往前推进了一步,第一款全自研通用人形机器人 D01 来了: 为什么 Sharpa 要开始做机器人的本体,甚至连“怎么学会操作”的数据入口都一起做了? 这台机器人最值得关注的几个数字,也都围绕灵巧操作展开:手臂载荷自重比接近 1:1,最大末端执行器速度超过 10.5m/s,通信频率达到 1000Hz,重复定位精度 0.2mm,球形腕关节采用 1:1 人体尺度设计。 “高载荷能力”让手臂在动作过程中仍然有足够的作业余量;0.2mm 的重复定位精度,则把能力继续往精细操作推进。 机器人面对复杂任务时,速度、力量和精度很少能单独存在,D01 的设计重点也就在这里。 D01 电子皮肤覆盖全身,触觉覆盖上半身,触觉采样率达到 100Hz,力感知范围 0.1—20N,力分辨率 0.2N。机器人因此可以直接感知轻触、碰撞和外部作用力。 Sharpa 这样执着于“触觉”的原因,要放到人形机器人真正进入工作空间——也就是灵巧操作环境中才更明显: 视觉可以提前告诉机器人“前面有一个东西”,但接触发生之后,机器人还需要知道“哪里碰到了、受力多大、接触有没有发生变化”。 比如接住一个高速下落的物体,机器人需要在极短时间内调整手臂和手指的状态;又比如人在旁边工作时碰到了机器人的手臂,机器人需要判断这个外力来自哪里、是否需要改变当前轨迹。对于这些瞬间发生的物理事件,单靠视觉很难提供完整的信息。 人的身体其实一直在做这件事。手指感知到物体滑动,会下意识增加握力;手臂碰到桌面,会改变下一步运动;身体受到外力,也会马上调整姿态。